PointCloud представляет базовый класс в PCL для хранения коллекций 3D-точек. Подробнее...
#include <pcl/point_cloud.h>
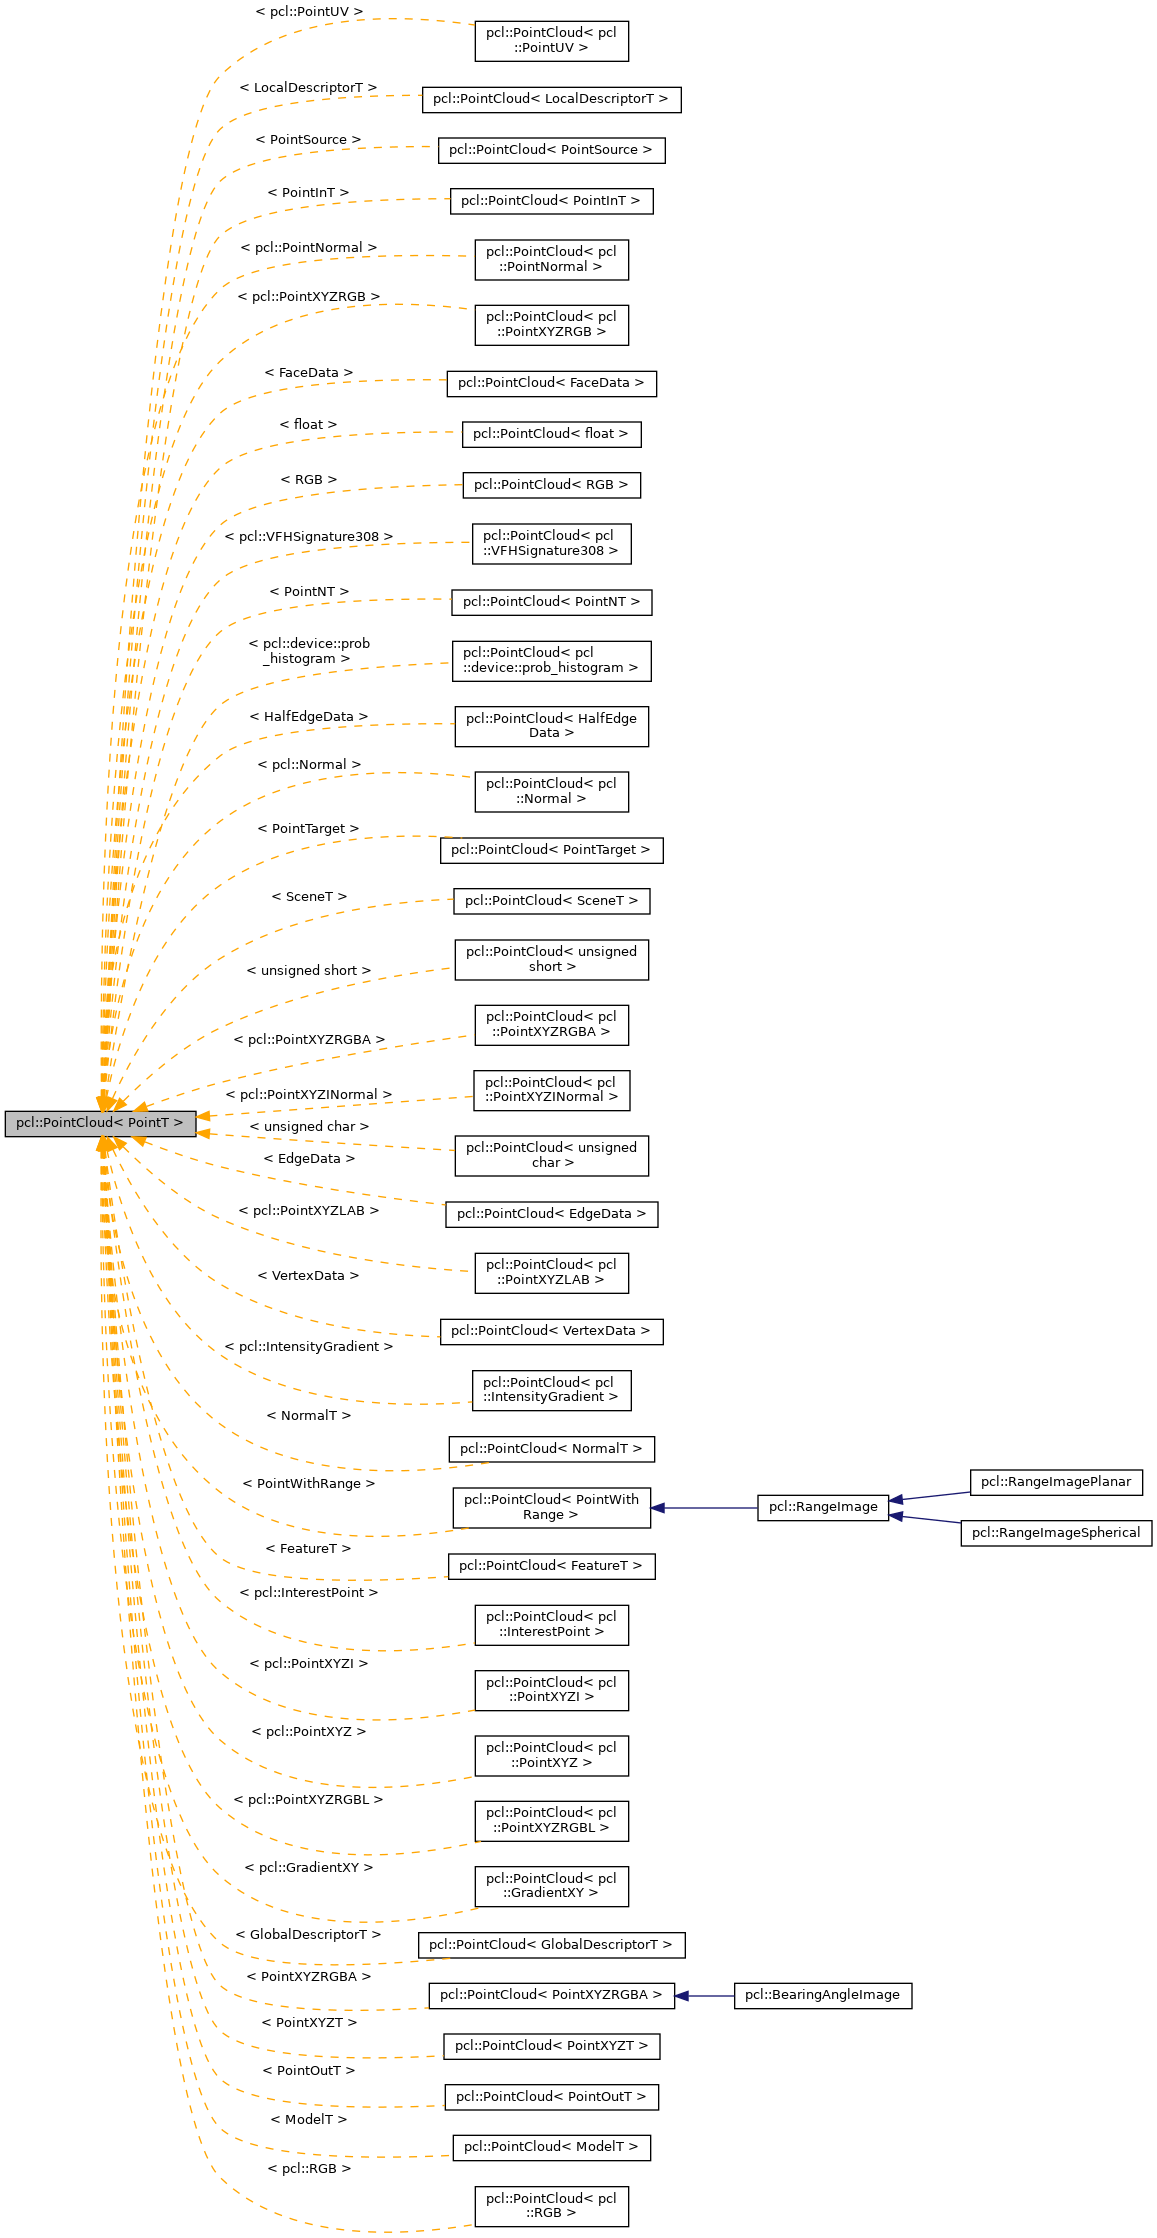

Публичные типы | |
| using | PointType = PointT |
| using | VectorType = std::vector< PointT, Eigen::aligned_allocator< PointT > > |
| using | CloudVectorType = std::vector< PointCloud< PointT >, Eigen::aligned_allocator< PointCloud< PointT > > > |
| using | Ptr = shared_ptr< PointCloud< PointT > > |
| using | ConstPtr = shared_ptr< const PointCloud< PointT > > |
| using | value_type = PointT |
| using | reference = PointT & |
| using | const_reference = const PointT & |
| using | difference_type = typename VectorType::difference_type |
| using | size_type = typename VectorType::size_type |
| using | iterator = typename VectorType::iterator |
| using | const_iterator = typename VectorType::const_iterator |
| using | reverse_iterator = typename VectorType::reverse_iterator |
| using | const_reverse_iterator = typename VectorType::const_reverse_iterator |
Общедоступные функции-члены | |
| PointCloud ()=default | |
| Конструктор по умолчанию. Подробнее... |
|
| PointCloud (const PointCloud< PointT > &pc, const Indices &indices) | |
| Конструктор копирования для подмножества облака точек. Подробнее... |
|
| PointCloud (std::uint32_t width_, std::uint32_t height_, const PointT &value_=PointT()) | |
| Конструктор с выделением памяти для подмножества облака точек. Подробнее... |
|
| PointCloud & | operator+= (const PointCloud &rhs) |
| Добавляет облако точек к текущему облаку. Подробнее... |
|
| PointCloud | operator+ (const PointCloud &rhs) |
| Добавляет одно облако точек к другому. Подробнее... |
|
| const PointT & | at (int column, int row) const |
| Возвращает точку с заданными координатами (столбец, строка). Подробнее... |
|
| PointT & | at (int column, int row) |
| Возвращает точку с заданными координатами (столбец, строка). Подробнее... |
|
| const PointT & | operator() (std::size_t column, std::size_t row) const |
| Возвращает точку с заданными координатами (столбец, строка). Подробнее... |
|
| PointT & | operator() (std::size_t column, std::size_t row) |
| Возвращает точку с заданными координатами (столбец, строка). Подробнее... |
|
| bool | isOrganized () const |
| Проверяет, является ли набор данных организованным (например, расположенным в виде структурированной сетки). Подробнее... |
|
| Eigen::Map< Eigen::MatrixXf, Eigen::Aligned, Eigen::OuterStride<> > | getMatrixXfMap (int dim, int stride, int offset) |
| Возвращает матрицу MatrixXf библиотеки Eigen (предполагаются значения типа float), отображённую на указанные измерения объекта PointCloud. Подробнее... |
|
| const Eigen::Map< const Eigen::MatrixXf, Eigen::Aligned, Eigen::OuterStride<> > | getMatrixXfMap (int dim, int stride, int offset) const |
| Возвращает матрицу MatrixXf библиотеки Eigen (предполагаются значения типа float), отображённую на указанные измерения объекта PointCloud. Подробнее... |
|
| Eigen::Map< Eigen::MatrixXf, Eigen::Aligned, Eigen::OuterStride<> > | getMatrixXfMap () |
| const Eigen::Map< const Eigen::MatrixXf, Eigen::Aligned, Eigen::OuterStride<> > | getMatrixXfMap () const |
| iterator | begin () noexcept |
| iterator | end () noexcept |
| const_iterator | begin () const noexcept |
| const_iterator | end () const noexcept |
| const_iterator | cbegin () const noexcept |
| const_iterator | cend () const noexcept |
| reverse_iterator | rbegin () noexcept |
| reverse_iterator | rend () noexcept |
| const_reverse_iterator | rbegin () const noexcept |
| const_reverse_iterator | rend () const noexcept |
| const_reverse_iterator | crbegin () const noexcept |
| const_reverse_iterator | crend () const noexcept |
| std::size_t | size () const |
| index_t | max_size () const noexcept |
| void | reserve (std::size_t n) |
| bool | empty () const |
| PointT * | data () noexcept |
| const PointT * | data () const noexcept |
| void | resize (std::size_t count) |
Изменяет размер контейнера так, чтобы он содержал count элементов. Подробнее... |
|
| void | resize (uindex_t new_width, uindex_t new_height) |
Изменяет размер контейнера так, чтобы он содержал new_width * new_height элементов. Подробнее... |
|
| void | resize (index_t count, const PointT &value) |
| Изменяет размер контейнера так, чтобы он содержал count элементов. Подробнее... |
|
| void | resize (index_t new_width, index_t new_height, const PointT &value) |
| Изменяет размер контейнера так, чтобы он содержал count элементов. Подробнее... |
|
| const PointT & | operator[] (std::size_t n) const |
| PointT & | operator[] (std::size_t n) |
| const PointT & | at (std::size_t n) const |
| PointT & | at (std::size_t n) |
| const PointT & | front () const |
| PointT & | front () |
| const PointT & | back () const |
| PointT & | back () |
| void | assign (index_t count, const PointT &value) |
Заменяет точки на count копий value Подробнее... |
|
| void | assign (index_t new_width, index_t new_height, const PointT &value) | tr>
Заменяет точки на new_width * new_height копий value Подробнее... |
|
| template<class InputIterator > | |
| void | assign (InputIterator first, InputIterator last) |
Заменяет точки копиями элементов диапазона [first, last) Подробнее... |
|
| template<class InputIterator > | |
| void | assign (InputIterator first, InputIterator last, index_t new_width) |
Заменяет точки копиями элементов диапазона [first, last) Подробнее... |
|
| void | assign (std::initializer_list< PointT > ilist) |
Заменяет точки элементами из списка инициализации ilist Подробнее... |
|
| void | assign (std::initializer_list< PointT > ilist, index_t new_width) |
Заменяет точки элементами из списка инициализации ilist Подробнее... |
|
| void | push_back (const PointT &pt) |
| Добавляет новую точку в конец контейнера облака. Подробнее... |
|
| void | transient_push_back (const PointT &pt) |
| Добавляет новую точку в конец контейнера облака. Подробнее... |
|
| template<class... Args> | |
| reference | emplace_back (Args &&...args) |
| Создаёт новую точку непосредственно в конце контейнера облака. Подробнее... |
|
| template<class... Args> | |
| reference | transient_emplace_back (Args &&...args) |
| Создаёт новую точку непосредственно в конце контейнера облака. Подробнее... |
|
| iterator | insert (iterator position, const PointT &pt) |
| Вставляет новую точку в облако по заданному итератору. Подробнее... |
|
| iterator | transient_insert (iterator position, const PointT &pt) |
| Вставляет новую точку в облако по заданному итератору. Подробнее... |
|
| void | insert (iterator position, std::size_t n, const PointT &pt) |
| Вставляет новую точку в облако N раз по заданному итератору. Подробнее... |
|
| void | transient_insert (iterator position, std::size_t n, const PointT &pt) |
| Вставляет новую точку в облако N раз по заданному итератору. Подробнее... |
|
| template<class InputIterator > | |
| void | insert (iterator position, InputIterator first, InputIterator last) |
| Вставляет диапазон точек в облако в заданную позицию. Подробнее... |
|
| template<class InputIterator > | |
| void | transient_insert (iterator position, InputIterator first, InputIterator last) |
| Вставляет диапазон точек в облако в заданную позицию. Подробнее... |
|
| template<class... Args> | |
| iterator | emplace (iterator position, Args &&...args) |
| Создает и вставляет новую точку в облако по заданному итератору. Подробнее... |
|
| template<class... Args> | |
| iterator | transient_emplace (iterator position, Args &&...args) |
| Создает и вставляет новую точку в облако по заданному итератору. Подробнее... |
|
| iterator | erase (iterator position) |
| Удаляет точку из облака. Подробнее... |
|
| iterator | transient_erase (iterator position) |
| Удаляет точку из облака. Подробнее... |
|
| iterator | erase (iterator first, iterator last) |
| Удаляет набор точек, заданный парой итераторов (first, last). Подробнее... |
|
| iterator | transient_erase (iterator first, iterator last) |
| Удаляет набор точек, заданный парой итераторов (first, last). Подробнее... |
|
| void | swap (PointCloud< PointT > &rhs) |
| Обменивает содержимое облака точек с другим облаком. Подробнее... |
|
| void | clear () |
| Удаляет все точки из облака и устанавливает ширину и высоту равными 0. Подробнее... |
|
| Ptr | makeShared () const |
| Копирует облако в динамическую память и возвращает умный указатель. Обратите внимание: выполняется глубокое копирование, поэтому не рекомендуется использовать эту функцию для непустых облаков. Подробнее... |
|
Статические открытые методы | |
| static bool | concatenate (pcl::PointCloud< PointT > &cloud1, const pcl::PointCloud< PointT > &cloud2) |
| static bool | concatenate (const pcl::PointCloud< PointT > &cloud1, const pcl::PointCloud< PointT > &cloud2, pcl::PointCloud< PointT > &cloud_out) |
Открытые атрибуты | |
| pcl::PCLHeader | header |
| Заголовок облака точек. Подробнее... |
|
| std::vector< PointT, Eigen::aligned_allocator< PointT > > | points |
| Данные точек. Подробнее... |
|
| std::uint32_t | width = 0 |
| Ширина облака точек (если оно организовано в виде структуры изображения). Подробнее... |
|
| std::uint32_t | height = 0 |
| Высота облака точек (если оно организовано в виде структуры изображения). Подробнее... |
|
| bool | is_dense = true |
| Значение true означает, что все точки корректны (например, ни одно из их полей с плавающей точкой не содержит значений NaN или Inf). Подробнее... |
|
| Eigen::Vector4f | sensor_origin_ = Eigen::Vector4f::Zero () |
| Положение датчика при получении данных (начало координат/перенос). Подробнее... |
|
| Eigen::Quaternionf | sensor_orientation_ = Eigen::Quaternionf::Identity () |
| Положение датчика при получении данных (поворот). Подробнее... |
|
Подробное описание
template<typename PointT>
class pcl::PointCloud< PointT >
PointCloud представляет базовый класс PCL для хранения наборов трехмерных точек.
Класс является шаблонным, поэтому необходимо указать тип содержащихся в нем данных. Например, чтобы создать облако точек с четырьмя случайными точками XYZ, используйте:
pcl::PointCloud<pcl::PointXYZ> cloud;
cloud.push_back (pcl::PointXYZ (rand (), rand (), rand ()));
cloud.push_back (pcl::PointXYZ (rand (), rand (), rand ()));
cloud.push_back (pcl::PointXYZ (rand (), rand (), rand ()));
cloud.push_back (pcl::PointXYZ (rand (), rand (), rand ()));
pcl::PointCloud< pcl::PointXYZ >
pcl::PointCloud< pcl::PointXYZ >
pcl::PointCloud::push_backvoid push_back(const PointT &pt)Insert a new point in the cloud, at the end of the container.Definition: point_cloud.h:663
pcl::PointCloud::push_back
void push_back(const PointT &pt)
Insert a new point in the cloud, at the end of the container.
Definition: point_cloud.h:663
pcl::PointXYZA point structure representing Euclidean xyz coordinates.Definition: point_types.hpp:322
pcl::PointXYZ
A point structure representing Euclidean xyz coordinates.
Definition: point_types.hpp:322
Класс PointCloud содержит следующие элементы:
-
width — задает ширину набора данных облака точек в количестве точек. WIDTH имеет два значения:
- для неорганизованных наборов данных может задавать общее количество точек в облаке (равное POINTS, см. ниже);
- для организованного набора данных облака точек может задавать ширину (общее количество точек в строке). Обязательно.
-
height — задает высоту набора данных облака точек в количестве точек. HEIGHT имеет два значения:
- для организованного набора данных облака точек может задавать высоту (общее количество строк);
- для неорганизованных наборов данных устанавливается равным 1 (таким образом можно определить, организован набор данных или нет). Обязательно.
- points — массив данных, в котором хранятся все точки типа PointT. Обязательно.
- is_dense — указывает, являются ли все данные в points конечными (true) или могут содержать значения Inf/NaN (false). Обязательно.
- sensor_origin_ — задает положение датчика при получении данных (начало координат/перенос). Необязательно.
- sensor_orientation_ — задает положение датчика при получении данных (поворот). Необязательно.
Определение в строке 172 файла point_cloud.h.
Документация псевдонимов типов-членов
CloudVectorType
| using pcl::PointCloud< PointT >::CloudVectorType = std::vector<PointCloud<PointT>, Eigen::aligned_allocator<PointCloud<PointT> > > |
Определение в строке 412 файла point_cloud.h.
const_iterator
| using pcl::PointCloud< PointT >::const_iterator = typename VectorType::const_iterator |
Определение в строке 426 файла point_cloud.h.
const_reference
| using pcl::PointCloud< PointT >::const_reference = const PointT& |
Определение в строке 420 файла point_cloud.h.
const_reverse_iterator
| using pcl::PointCloud< PointT >::const_reverse_iterator = typename VectorType::const_reverse_iterator |
Определение в строке 428 файла point_cloud.h.
ConstPtr
| using pcl::PointCloud< PointT >::ConstPtr = shared_ptr<const PointCloud<PointT> > |
Определение в строке 414 файла point_cloud.h.
difference_type
| using pcl::PointCloud< PointT >::difference_type = typename VectorType::difference_type |
Определение в строке 421 файла point_cloud.h.
iterator
| using pcl::PointCloud< PointT >::iterator = typename VectorType::iterator |
Определение в строке 425 файла point_cloud.h.
PointType
| using pcl::PointCloud< PointT >::PointType = PointT |
Определение в строке 410 файла point_cloud.h.
Ptr
| using pcl::PointCloud< PointT >::Ptr = shared_ptr<PointCloud<PointT> > |
Определение в строке 413 файла point_cloud.h.
reference
| using pcl::PointCloud< PointT >::reference = PointT& |
Определение в строке 419 файла point_cloud.h.
reverse_iterator
| using pcl::PointCloud< PointT >::reverse_iterator = typename VectorType::reverse_iterator |
Определение в строке 427 файла point_cloud.h.
size_type
| using pcl::PointCloud< PointT >::size_type = typename VectorType::size_type |
Определение в строке 422 файла point_cloud.h.
value_type
| using pcl::PointCloud< PointT >::value_type = PointT |
Определение в строке 418 файла point_cloud.h.
VectorType
| using pcl::PointCloud< PointT >::VectorType = std::vector<PointT, Eigen::aligned_allocator<PointT> > |
Определение в строке 411 файла point_cloud.h.
Документация конструкторов и деструкторов
PointCloud() [1/3]
| default |
Конструктор по умолчанию.
Устанавливает для is_dense значение true, для width и height — значение 0, а для sensor_origin_ и sensor_orientation_ — единичные значения.
PointCloud() [2/3]
| inline |
Конструктор копирования для подмножества облака точек.
- Параметры
-
[in] pc облако, которое копируется в этот объект [in] indices копируемое подмножество
Определение в строке 185 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::points и pcl::PointCloud< PointT >::size().
PointCloud() [3/3]
| inline |
Конструктор с выделением памяти для подмножества облака точек.
- Параметры
-
[in] width_ ширина облака [in] height_ высота облака [in] value_ значение по умолчанию
Определение в строке 201 файла point_cloud.h.
Документация функций-членов
assign() [1/6]
| inline |
Заменяет точки на count копий value
- Примечание
- Это нарушает упорядоченную структуру облака, устанавливая высоту равной 1!
- Параметры
-
[in] count новый размер облака точек [in] value значение, которое должна иметь каждая точка облака
Определение в строке 548 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
Используется в pcl::PointCloud< PointT >::assign(), pcl::transformPointCloud() и pcl::transformPointCloudWithNormals().
assign() [2/6]
| inline |
Заменяет точки на new_width * new_height копий value
- Параметры
-
[in] new_width новая ширина облака точек [in] new_height новая высота облака точек [in] value значение, которое должна иметь каждая точка облака
Определение в строке 562 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points и pcl::PointCloud< PointT >::width.
assign() [3/6]
| inline |
Заменяет точки копиями элементов диапазона [first, last)
Поведение не определено, если любой из аргументов является итератором в *this
- Примечание
- Это нарушает упорядоченную структуру облака, устанавливая высоту равной 1!
Определение в строке 578 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
assign() [4/6]
| inline |
Заменяет точки копиями элементов диапазона [first, last)
Поведение не определено, если любой из аргументов является итератором в *this
- Примечание
- Высота вычисляется на основе заданных размера и ширины. Это означает, что присваивание выполняется, даже если размер не делится на ширину без остатка.
- Параметры
-
[in] first,last диапазон, из которого копируются точки [in] new_width новая ширина облака точек
Определение в строке 596 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::assign(), pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
assign() [5/6]
| inline |
Заменяет точки элементами списка инициализации ilist
- Примечание
- Это нарушает упорядоченную структуру облака, устанавливая высоту равной 1!
Определение в строке 623 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
assign() [6/6]
| inline |
Заменяет точки элементами списка инициализации ilist
- Примечание
- Высота вычисляется на основе заданных размера и ширины. Это означает, что присваивание выполняется, даже если размер не делится на ширину без остатка.
- Параметры
-
[in] ilist список инициализации, из которого копируются точки [in] new_width новая ширина облака точек
Определение в строке 638 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::assign(), pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
at() [1/4]
| inline |
Возвращает точку, заданную координатами (столбец, строка).
Работает только с упорядоченными наборами данных (у которых height != 1).
- Параметры
-
[in] column координата столбца [in] row координата строки
Определение в строке 276 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::height и pcl::PointCloud< PointT >::points.
at() [2/4]
| inline |
Возвращает точку, заданную координатами (столбец, строка).
Работает только с упорядоченными наборами данных (у которых height != 1).
- Параметры
-
[in] column координата столбца [in] row координата строки
Определение в строке 262 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::height и pcl::PointCloud< PointT >::points.
Используется в pcl::FastBilateralFilterOMP< PointT >::applyFilter(), pcl::filters::Pyramid< PointT >::compute(), pcl::occlusion_reasoning::filter(), pcl::occlusion_reasoning::getOccludedCloud() и pcl::PointCloudDepthAndRGBtoXYZRGBA().
at() [3/4]
| inline |
Определение в строке 534 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::points.
at() [4/4]
| inline |
Определение в строке 533 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
back() [1/2]
| inline |
Определение в строке 538 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
back() [2/2]
| inline |
Определение в строке 537 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
Используется в: pcl::VoxelGridCovariance< PointT >::applyFilter(), pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::getEdgeIndex(), pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::getFaceIndex(), pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::getHalfEdgeIndex(), и pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::getVertexIndex().
begin() [1/2]
| inlinenoexcept |
Определение в строке 431 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
begin() [2/2]
| inlinenoexcept |
Определение в строке 429 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
Используется в: pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::cleanUp(), pcl::PointCloud< PointT >::concatenate(), pcl::common::deleteCols(), pcl::common::deleteRows(), pcl::common::duplicateColumns(), pcl::common::duplicateRows(), pcl::common::expandColumns(), pcl::common::expandRows(), pcl::ism::ImplicitShapeModelEstimation< FeatureSize, PointT, NormalT >::extractDescriptors(), pcl::getFeaturePointCloud(), pcl::SupervoxelClustering< PointT >::getLabeledCloud(), pcl::SupervoxelClustering< PointT >::getLabeledVoxelCloud(), pcl::SupervoxelClustering< PointT >::makeSupervoxelNormalCloud(), pcl::common::mirrorColumns(), pcl::common::mirrorRows(), pcl::MovingLeastSquares< PointInT, PointOutT >::performProcessing(), pcl::transformPointCloud(), и pcl::transformPointCloudWithNormals().
cbegin()
| inlinenoexcept |
Определение в строке 433 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
Используется в: pcl::outofcore::OutofcoreOctreeDiskContainer< PointT >::readRange(), pcl::MinCutSegmentation< PointT >::setBackgroundPoints(), и pcl::MinCutSegmentation< PointT >::setForegroundPoints().
cend()
| inlinenoexcept |
Определение в строке 434 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
Используется в: pcl::outofcore::OutofcoreOctreeDiskContainer< PointT >::readRange(), pcl::MinCutSegmentation< PointT >::setBackgroundPoints(), и pcl::MinCutSegmentation< PointT >::setForegroundPoints().
clear()
| inline |
Удаляет все точки из облака и устанавливает ширину и высоту в 0.
Определение в строке 885 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, и pcl::PointCloud< PointT >::width.
Используется в: pcl::GridMinimum< PointT >::applyFilter(), pcl::LocalMaximum< PointT >::applyFilter(), pcl::ProjectInliers< PointT >::applyFilter(), pcl::SamplingSurfaceNormal< PointT >::applyFilter(), pcl::VoxelGrid< PointT >::applyFilter(), pcl::VoxelGridCovariance< PointT >::applyFilter(), pcl::approximatePolygon2D(), pcl::DisparityMapConverter< PointT >::compute(), pcl::Feature< PointInT, PointOutT >::compute(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::compute(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::compute(), pcl::VFHEstimation< PointInT, PointNT, PointOutT >::compute(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::computeFeature(), pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::IntensitySpinEstimation< PointInT, PointOutT >::computeFeature(), pcl::RIFTEstimation< PointInT, GradientT, PointOutT >::computeFeature(), pcl::RSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::computeRFAndShapeDistribution(), pcl::io::OrganizedConversion< PointT, false >::convert(), pcl::io::OrganizedConversion< PointT, true >::convert(), pcl::TSDFVolume< VoxelT, WeightT >::convertToTsdfCloud(), pcl::copyPointCloud(), pcl::gpu::extractEuclideanClusters(), pcl::VoxelGridCovariance< PointT >::getDisplayCloud(), pcl::MarchingCubes< PointNT >::performReconstruction(), pcl::ConvexHull< PointInT >::performReconstruction2D(), pcl::CloudSurfaceProcessing< PointInT, PointOutT >::process(), pcl::BilateralUpsampling< PointInT, PointOutT >::process(), pcl::MovingLeastSquares< PointInT, PointOutT >::process(), pcl::SurfaceReconstruction< PointInT >::reconstruct(), pcl::ConcaveHull< PointInT >::reconstruct(), pcl::ConvexHull< PointInT >::reconstruct(), pcl::SegmentDifferences< PointT >::segment(), и pcl::HarrisKeypoint6D< PointInT, PointOutT, NormalT >::setSearchSurface().
concatenate() [1/2]
| inlinestatic |
Определение в строке 248 файла point_cloud.h.
concatenate() [2/2]
| inlinestatic |
Определение в строке 231 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::begin(), pcl::PointCloud< PointT >::end(), pcl::PointCloud< PointT >::header, pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::insert(), pcl::PointCloud< PointT >::is_dense, pcl::PointCloud< PointT >::size(), pcl::PCLHeader::stamp, и pcl::PointCloud< PointT >::width.
Используется в: pcl::concatenate(), pcl::PointCloud< PointT >::concatenate(), и pcl::PointCloud< PointT >::operator+=().
crbegin()
| inlinenoexcept |
Определение в строке 439 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
crend()
| inlinenoexcept |
Определение в строке 440 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
data() [1/2]
| inlinenoexcept |
Определение в строке 448 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
data() [2/2]
| inlinenoexcept |
Определение в строке 447 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::points.
Используется в pcl::copyPointCloud(), pcl::detail::copyPointCloudMemcpy(), pcl::fromPCLPointCloud2(), pcl::toPCLPointCloud2() и pcl::transformPointCloud().
emplace()
| inline |
Вставляет новую точку в облако в указанную итератором позицию.
- Примечание
- Это нарушает упорядоченную структуру облака, устанавливая высоту равной 1!
- Параметры
-
[in] position итератор, перед которым будет вставлена точка [in] args параметры, передаваемые конструктору создаваемой точки
- Возвращает
- итератор на новую позицию
Определение в строке 793 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
emplace_back()
| inline |
Вставляет новую точку в конец контейнера облака.
- Примечание
- Это нарушает упорядоченную структуру облака, устанавливая высоту равной 1!
- Параметры
-
[in] args параметры, передаваемые конструктору создаваемой точки
- Возвращает
- ссылка на вставленную точку
Определение в строке 686 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
Используется в pcl::MultiscaleFeaturePersistence< PointSource, PointFeature >::determinePersistentFeatures().
empty()
Определение в строке 446 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::points.
Используется в pcl::visualization::PCLVisualizer::addPointCloudNormals(), pcl::applyMorphologicalOperator(), pcl::compute3DCentroid(), pcl::computeCovarianceMatrix(), pcl::computeNDCentroid(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::computeRFAndShapeDistribution(), pcl::copyPointCloud(), pcl::common::CloudGenerator< pcl::PointXY, GeneratorT >::fill(), pcl::common::CloudGenerator< PointT, GeneratorT >::fill(), pcl::OrganizedMultiPlaneSegmentation< PointT, PointNT, PointLT >::segmentAndRefine(), pcl::SupervoxelClustering< PointT >::setInputCloud(), pcl::PCDWriter::writeASCII(), pcl::PCDWriter::writeBinary() и pcl::PCDWriter::writeBinaryCompressed().
end() [1/2]
| inlinenoexcept |
Определение в строке 432 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::points.
end() [2/2]
Определение в строке 430 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::points.
Используется в pcl::PointCloud< PointT >::concatenate(), pcl::common::deleteRows(), pcl::common::duplicateRows(), pcl::common::expandRows(), pcl::SupervoxelClustering< PointT >::getLabeledCloud(), pcl::SupervoxelClustering< PointT >::getLabeledVoxelCloud(), pcl::common::mirrorRows(), pcl::MovingLeastSquares< PointInT, PointOutT >::performProcessing(), pcl::transformPointCloud() и pcl::transformPointCloudWithNormals().
erase() [1/2]
| inline |
Удаляет набор точек, заданный парой итераторов (first, last).
- Примечание
- Это нарушает упорядоченную структуру облака, устанавливая высоту равной 1!
- Параметры
-
[in] first позиция, с которой начинается удаление точек [in] last позиция, на которой заканчивается удаление точек
- Возвращает
- итератор на новую позицию
Определение в строке 847 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
erase() [2/2]
| inline |
Удаляет точку из облака.
- Примечание
- Это нарушает упорядоченную структуру облака, устанавливая высоту равной 1!
- Параметры
-
[in] position удаляемая точка данных
- Возвращает
- итератор на новую позицию
Определение в строке 820 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
Используется в pcl::common::deleteCols(), pcl::common::deleteRows() и pcl::ConcaveHull< PointInT >::performReconstruction().
front() [1/2]
| inline |
Определение в строке 536 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::points.
front() [2/2]
Определение в строке 535 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::points.
Используется в pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::getEdgeIndex(), pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::getFaceIndex(), pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::getHalfEdgeIndex() и pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::getVertexIndex().
getMatrixXfMap() [1/4]
| inline |
Это перегруженная функция-член, предоставленная для удобства. Она отличается от приведённой выше функции только принимаемыми аргументами.
- Примечание
- Этот метод предназначен только для опытных пользователей! Используйте его осторожно!
- Внимание
- Типы PointT обычно выровнены, поэтому смещения не являются непрерывными!
Определение в строке 374 файла point_cloud.h.
Используется в pcl::PointCloud< PointT >::getMatrixXfMap().
getMatrixXfMap() [2/4]
| inline |
Это перегруженная функция-член, предоставленная для удобства. Она отличается от приведённой выше функции только принимаемыми аргументами.
- Примечание
- Этот метод предназначен только для опытных пользователей! Используйте его осторожно!
- Внимание
- Типы PointT обычно выровнены, поэтому смещения не являются непрерывными!
Определение в строке 386 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::getMatrixXfMap().
getMatrixXfMap() [3/4]
| inline |
Возвращает матрицу Eigen MatrixXf (предполагаются значения типа float), отображённую на указанные измерения PointCloud.
- Примечание
- Этот метод предназначен только для опытных пользователей! Используйте его осторожно!
- Внимание
- Флаги компиляции, используемые для Eigen, могут влиять на размеры возвращаемого Eigen::Map. Если Eigen использует хранение по строкам, размер матрицы будет (количество точек X количество элементов в точке), в противном случае размер матрицы будет (количество элементов в точке X количество точек). В сущности,
- Параметры
-
[in] dim количество измерений, учитываемых для каждой точки [in] stride количество значений в каждой точке (количество значений, разделяющих два столбца) [in] offset количество измерений, пропускаемых в начале каждой точки (stride = offset + dim + x, где x — количество измерений, пропускаемых в конце каждой точки)
- Примечание
- Чтобы получить только координаты XYZ из PointXYZ, используйте dim=3, stride=4 и offset=0 из-за выравнивания.
- Внимание
- Типы PointT обычно выровнены, поэтому смещения не являются непрерывными!
Определение в строке 333 файла point_cloud.h.
Ссылки на pcl::PointCloud< PointT >::points и pcl::PointCloud< PointT >::size().
getMatrixXfMap() [4/4]
| inline |
Возвращает матрицу Eigen MatrixXf (предполагаются значения типа float), отображённую на указанные измерения PointCloud.
- Примечание
- Этот метод предназначен только для опытных пользователей! Используйте его с осторожностью!
- Внимание
- Флаги компиляции, используемые для Eigen, могут влиять на размерность возвращаемого Eigen::Map. Если Eigen использует хранение по строкам, форма матрицы будет (количество точек X количество элементов в точке), в противном случае форма матрицы будет (количество элементов в точке X количество точек). Иными словами:
- Параметры
-
[in] dim количество измерений, учитываемых для каждой точки [in] stride количество значений в каждой точке (количество значений, разделяющих два столбца) [in] offset количество измерений, пропускаемых в начале каждой точки (stride = offset + dim + x, где x — количество измерений, пропускаемых в конце каждой точки)
- Примечание
- Чтобы получить только координаты XYZ из PointXYZ, используйте dim=3, stride=4 и offset=0 из-за выравнивания.
- Внимание
- Типы PointT обычно выровнены, поэтому смещения не являются непрерывными!
Определено в строке 359 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points и pcl::PointCloud< PointT >::size().
insert() [1/3]
| inline |
Вставляет новую точку в облако, используя итератор.
- Примечание
- Это нарушает организованную структуру облака, устанавливая высоту равной 1!
- Параметры
-
[in] position позиция, в которую нужно вставить точку [in] pt вставляемая точка
- Возвращает
- итератор на новую позицию
Определено в строке 713 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
Используется в: pcl::PointCloud< PointT >::concatenate(), pcl::common::duplicateColumns(), pcl::common::duplicateRows(), pcl::common::expandColumns(), pcl::common::expandRows(), pcl::common::mirrorColumns(), pcl::common::mirrorRows() и pcl::MovingLeastSquares< PointInT, PointOutT >::performProcessing().
insert() [2/3]
| inline |
Вставляет в облако диапазон точек в указанную позицию.
- Примечание
- Это нарушает организованную структуру облака, устанавливая высоту равной 1!
- Параметры
-
[in] position позиция, в которую нужно вставить данные [in] first начало диапазона вставляемых точек [in] last конец диапазона вставляемых точек
Определено в строке 767 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
insert() [3/3]
| inline |
Вставляет новую точку в облако N раз, используя итератор.
- Примечание
- Это нарушает организованную структуру облака, устанавливая высоту равной 1!
- Параметры
-
[in] position позиция, в которую нужно вставить точку [in] n количество вставок точки [in] pt вставляемая точка
Определено в строке 741 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
isOrganized()
| inline |
Возвращает, является ли набор данных организованным (например, расположенным в структурированной сетке).
- Примечание
- Чтобы набор данных считался организованным, значение высоты должно отличаться от 1.
Определено в строке 310 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::height.
Используется в: pcl::visualization::ImageViewer::addMask(), pcl::HypothesisVerification< ModelT, SceneT >::addModels(), pcl::visualization::ImageViewer::addPlanarPolygon(), pcl::visualization::PCLVisualizer::addPointCloudNormals(), pcl::visualization::ImageViewer::addRectangle(), pcl::common::deleteCols(), pcl::common::duplicateColumns(), pcl::common::expandColumns(), pcl::io::PointCloudImageExtractor< PointT >::extract(), pcl::common::mirrorColumns() и pcl::PCDGrabber< PointT >::publish().
makeShared()
| inline |
Копирует облако в динамическую память и возвращает умный указатель. Обратите внимание: выполняется глубокое копирование, поэтому избегайте вызова этой функции для непустых облаков.
Изменения возвращённого облака не отражаются в исходном облаке.
- Возвращает
- разделяемый указатель на копию облака
Определено в строке 898 файла point_cloud.h.
Используется в: pcl::Edge< PointInT, PointOutT >::canny(), pcl::ism::ImplicitShapeModelEstimation< FeatureSize, PointT, NormalT >::estimateFeatures() и pcl::Edge< PointInT, PointOutT >::sobelMagnitudeDirection().
max_size()
| inlinenoexcept |
Определено в строке 444 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
operator()() [1/2]
| inline |
Получает точку, заданную координатами (столбец, строка).
Работает только с организованными наборами данных (у которых height != 1).
- Параметры
-
[in] column координата столбца [in] row координата строки
Определено в строке 301 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points и pcl::PointCloud< PointT >::width.
operator()() [2/2]
| inline |
Получает точку, заданную координатами (столбец, строка).
Работает только с организованными наборами данных (у которых height != 1).
- Параметры
-
[in] column координата столбца [in] row координата строки
Определено в строке 290 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points и pcl::PointCloud< PointT >::width.
operator+()
| inline |
Добавляет одно облако точек к другому.
- Параметры
-
[in] rhs облако, добавляемое к текущему облаку
- Возвращает
- новое облако — результат объединения текущего облака с переданным облаком
Определено в строке 225 файла point_cloud.h.
operator+=()
| inline |
Добавляет облако точек к текущему облаку.
- Параметры
-
[in] rhs облако, добавляемое к текущему облаку
- Возвращает
- новое облако — результат объединения текущего облака с переданным облаком
Определено в строке 214 файла point_cloud.h.
operator[]() [1/2]
| inline |
Определено в строке 532 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
operator[]() [2/2]
| inline |
Определено в строке 531 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
push_back()
| inline |
Добавляет новую точку в облако в конец контейнера.
- Примечание
- Это нарушает упорядоченную структуру облака, устанавливая высоту равной 1!
- Параметры
-
[in] pt точка для добавления
Определение в строке 663 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
Используется в: pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::addData(), pcl::MovingLeastSquares< PointInT, PointOutT >::addProjectedPointNormal(), pcl::VoxelGridCovariance< PointT >::applyFilter(), pcl::approximatePolygon2D(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::computeRFAndShapeDistribution(), pcl::io::OrganizedConversion< PointT, true >::convert(), pcl::io::OrganizedConversion< PointT, false >::convert(), pcl::TSDFVolume< VoxelT, WeightT >::convertToTsdfCloud(), pcl::MarchingCubes< PointNT >::createSurface(), pcl::SUSANKeypoint< PointInT, PointOutT, NormalT, IntensityT >::detectKeypoints(), pcl::SmoothedSurfacesKeypoint< PointT, PointNT >::detectKeypoints(), pcl::extractEuclideanClusters(), pcl::gpu::extractEuclideanClusters(), pcl::gpu::extractLabeledEuclideanClusters(), pcl::UnaryClassifier< PointT >::getCloudWithLabel(), pcl::VoxelGridCovariance< PointT >::getDisplayCloud(), pcl::outofcore::OutofcoreOctreeDiskContainer< PointT >::insertRange(), pcl::ConcaveHull< PointInT >::performReconstruction(), pcl::PointCloudDepthAndRGBtoXYZRGBA(), pcl::PointCloudRGBtoI(), pcl::PointCloudXYZHSVtoXYZRGB(), pcl::PointCloudXYZRGBAtoXYZHSV(), pcl::PointCloudXYZRGBtoXYZHSV(), pcl::PointCloudXYZRGBtoXYZI(), pcl::OrganizedConnectedComponentSegmentation< PointT, PointLT >::segment(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::setPointsToTrack() и pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::track().
rbegin() [1/2]
| inlinenoexcept |
Определение в строке 437 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
rbegin() [2/2]
| inlinenoexcept |
Определение в строке 435 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
rend() [1/2]
| inlinenoexcept |
Определение в строке 438 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
rend() [2/2]
| inlinenoexcept |
Определение в строке 436 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
reserve()
| inline |
Определение в строке 445 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
Используется в: pcl::VoxelGridCovariance< PointT >::applyFilter(), pcl::approximatePolygon2D(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::computeTracking(), pcl::io::OrganizedConversion< PointT, false >::convert(), pcl::io::OrganizedConversion< PointT, true >::convert(), pcl::TSDFVolume< VoxelT, WeightT >::convertToTsdfCloud(), pcl::copyPointCloud(), pcl::SUSANKeypoint< PointInT, PointOutT, NormalT, IntensityT >::detectKeypoints(), pcl::common::duplicateColumns(), pcl::common::duplicateRows(), pcl::common::expandColumns(), pcl::common::expandRows(), pcl::VoxelGridCovariance< PointT >::getDisplayCloud(), pcl::common::mirrorColumns(), pcl::common::mirrorRows(), pcl::MarchingCubes< PointNT >::performReconstruction(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::setPointsToTrack(), pcl::transformPointCloud() и pcl::transformPointCloudWithNormals().
resize() [1/4]
| inline |
Изменяет размер контейнера так, чтобы он содержал count элементов.
- Если текущий размер больше
count, облако точек уменьшается до первыхcountэлементов - Если текущий размер меньше
count, добавляются копииvalue- Примечание
- Это может нарушить упорядоченную структуру облака, установив высоту равной 1, ЕСЛИ
width * height != count!
- Параметры
-
[in] count новый размер облака точек [in] value значение для инициализации новых точек
Определение в строке 502 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points и pcl::PointCloud< PointT >::width.
resize() [2/4]
| inline |
Изменяет размер контейнера так, чтобы он содержал count элементов.
- Если текущий размер больше запрошенного, облако точек уменьшается до первых запрошенных элементов
- Если текущий размер меньше запрошенного, добавляются точки, вставленные по умолчанию
- Параметры
-
[in] new_width новая ширина облака точек [in] new_height новая высота облака точек [in] value значение для инициализации новых точек
Определение в строке 523 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points и pcl::PointCloud< PointT >::width.
resize() [3/4]
| inline |
Изменяет размер контейнера так, чтобы он содержал count элементов.
- Если текущий размер больше
count, облако точек сокращается до первыхcountэлементов - Если текущий размер меньше
count, добавляются дополнительные точки, вставленные по умолчанию- Примечание
- Это может нарушить упорядоченную структуру облака, задав высоту, равную 1, если
width * height != count!
- Параметры
-
[in] count новый размер облака точек
Определение в строке 462 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points и pcl::PointCloud< PointT >::width.
Используется в: pcl::Registration< PointSource, PointTarget, Scalar >::align(), pcl::ApproximateVoxelGrid< PointT >::applyFilter(), pcl::ConditionalRemoval< PointT >::applyFilter(), pcl::ShadowPoints< PointT, NormalT >::applyFilter(), pcl::VoxelGrid< PointT >::applyFilter(), pcl::approximatePolygon(), pcl::Edge< PointInT, PointOutT >::canny(), pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::cleanUp(), pcl::OrganizedEdgeBase< PointT, PointLT >::compute(), pcl::OrganizedEdgeFromRGB< PointT, PointLT >::compute(), pcl::OrganizedEdgeFromNormals< PointT, PointNT, PointLT >::compute(), pcl::OrganizedEdgeFromRGBNormals< PointT, PointNT, PointLT >::compute(), pcl::DisparityMapConverter< PointT >::compute(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::compute(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::compute(), pcl::VFHEstimation< PointInT, PointNT, PointOutT >::compute(), pcl::BRISK2DEstimation< PointInT, PointOutT, KeypointT, IntensityT >::compute(), pcl::features::computeApproximateNormals(), pcl::NormalBasedSignatureEstimation< PointT, PointNT, PointFeature >::computeFeature(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::computeFeature(), pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::computeRFAndShapeDistribution(), pcl::LineRGBD< PointXYZT, PointRGBT >::computeTransformedTemplatePoints(), pcl::concatenateFields(), pcl::filters::Convolution3D< PointIn, PointOut, KernelT >::convolve(), pcl::GaussianKernel::convolveCols(), pcl::GaussianKernel::convolveRows(), pcl::copyPointCloud(), pcl::demeanPointCloud(), pcl::Edge< PointInT, PointOutT >::detectEdgeCanny(), pcl::Edge< PointInT, PointOutT >::detectEdgePrewitt(), pcl::Edge< PointInT, PointOutT >::detectEdgeSobel(), pcl::HarrisKeypoint6D< PointInT, PointOutT, NormalT >::detectKeypoints(), pcl::Morphology< PointT >::dilationBinary(), pcl::Morphology< PointT >::dilationGray(), pcl::Morphology< PointT >::erosionBinary(), pcl::Morphology< PointT >::erosionGray(), pcl::OrganizedEdgeFromRGB< PointT, PointLT >::extractEdges(), pcl::OrganizedEdgeFromNormals< PointT, PointNT, PointLT >::extractEdges(), pcl::common::CloudGenerator< pcl::PointXY, GeneratorT >::fill(), pcl::common::CloudGenerator< PointT, GeneratorT >::fill(), pcl::fromPCLPointCloud2(), pcl::SampleConsensusPrerejective< PointSource, PointTarget, FeatureT >::getFitness(), pcl::filters::Convolution< PointIn, PointOut >::initCompute(), pcl::Morphology< PointT >::intersectionBinary(), pcl::isPointIn2DPolygon(), pcl::SupervoxelClustering< PointT >::makeSupervoxelNormalCloud(), pcl::search::Search< PointT >::nearestKSearchT(), pcl::BilateralUpsampling< PointInT, PointOutT >::performProcessing(), pcl::GridProjection< PointNT >::performReconstruction(), pcl::Poisson< PointNT >::performReconstruction(), pcl::ConcaveHull< PointInT >::performReconstruction(), pcl::ConvexHull< PointInT >::performReconstruction2D(), pcl::ConvexHull< PointInT >::performReconstruction3D(), pcl::ColorGradientModality< PointInT >::processInputData(), pcl::SampleConsensusModelCircle2D< PointT >::projectPoints(), pcl::SampleConsensusModelCircle3D< PointT >::projectPoints(), pcl::SampleConsensusModelCone< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelCylinder< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelEllipse3D< PointT >::projectPoints(), pcl::SampleConsensusModelLine< PointT >::projectPoints(), pcl::SampleConsensusModelPlane< PointT >::projectPoints(), pcl::SampleConsensusModelSphere< PointT >::projectPoints(), pcl::SampleConsensusModelStick< PointT >::projectPoints(), pcl::SampleConsensusModelTorus< PointT, PointNT >::projectPoints(), pcl::search::Search< PointT >::radiusSearchT(), pcl::io::LZFDepth16ImageReader::read(), pcl::io::LZFRGB24ImageReader::read(), pcl::io::LZFYUV422ImageReader::read(), pcl::io::LZFBayer8ImageReader::read(), pcl::io::LZFDepth16ImageReader::readOMP(), pcl::io::LZFRGB24ImageReader::readOMP(), pcl::io::LZFYUV422ImageReader::readOMP(), pcl::io::LZFBayer8ImageReader::readOMP(), pcl::removeNaNFromPointCloud(), pcl::removeNaNNormalsFromPointCloud(), pcl::OrganizedConnectedComponentSegmentation< PointT, PointLT >::segment(), pcl::ExtractPolygonalPrismData< PointT >::segment(), pcl::OrganizedMultiPlaneSegmentation< PointT, PointNT, PointLT >::segment(), pcl::OrganizedMultiPlaneSegmentation< PointT, PointNT, PointLT >::segmentAndRefine(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::setPointsToTrack(), pcl::Edge< PointInT, PointOutT >::sobelMagnitudeDirection(), pcl::Morphology< PointT >::subtractionBinary(), pcl::transformPointCloud(), pcl::transformPointCloudWithNormals(), pcl::Morphology< PointT >::unionBinary(), pcl::registration::TransformationValidationEuclidean< PointSource, PointTarget, Scalar >::validateTransformation(), pcl::io::vtkPolyDataToPointCloud() и pcl::io::vtkStructuredGridToPointCloud().
resize() [4/4]
| inline |
Изменяет размер контейнера так, чтобы он содержал new_width * new_height элементов.
- Если текущий размер больше запрошенного, облако точек сокращается до запрошенного количества первых элементов
- Если текущий размер меньше запрошенного, добавляются дополнительные точки, вставленные по умолчанию
- Параметры
-
[in] new_width новая ширина облака точек [in] new_height новая высота облака точек
Определение в строке 482 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::points и pcl::PointCloud< PointT >::width.
size()
| inline |
Определение в строке 443 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
Используется в: pcl::visualization::PCLHistogramVisualizer::addFeatureHistogram(), pcl::visualization::PCLPlotter::addFeatureHistogram(), pcl::visualization::ImageViewer::addMask(), pcl::visualization::PCLVisualizer::addPointCloudIntensityGradients(), pcl::visualization::PCLVisualizer::addPointCloudNormals(), pcl::visualization::PCLVisualizer::addPointCloudPrincipalCurvatures(), pcl::visualization::PCLVisualizer::addPolygonMesh(), pcl::visualization::ImageViewer::addRectangle(), pcl::recognition::TrimmedICP< PointT, Scalar >::align(), pcl::ApproximateVoxelGrid< PointT >::applyFilter(), pcl::FastBilateralFilterOMP< PointT >::applyFilter(), pcl::SamplingSurfaceNormal< PointT >::applyFilter(), pcl::ShadowPoints< PointT, NormalT >::applyFilter(), pcl::VoxelGrid< PointT >::applyFilter(), pcl::VoxelGridCovariance< PointT >::applyFilter(), pcl::applyMorphologicalOperator(), pcl::approximatePolygon(), pcl::approximatePolygon2D(), pcl::PointCloud< PointT >::assign(), pcl::UnaryClassifier< PointT >::assignLabels(), pcl::calculatePolygonArea(), pcl::PlaneClipper3D< PointT >::clipPointCloud3D(), pcl::BoxClipper3D< PointT >::clipPointCloud3D(), pcl::Feature< PointInT, PointOutT >::compute(), pcl::BRISK2DEstimation< PointInT, PointOutT, KeypointT, IntensityT >::compute(), pcl::features::computeApproximateCovariances(), pcl::features::computeApproximateNormals(), pcl::computeCentroidAndOBB(), pcl::computeCovarianceMatrix(), pcl::GeneralizedIterativeClosestPoint< PointSource, PointTarget, Scalar >::computeCovariances(), pcl::ESFEstimation< PointInT, PointOutT >::computeESF(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::computeFeature(), pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::RSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::computeMeanAndCovarianceMatrix(), pcl::computeNDCentroid(), pcl::computePointNormal(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::computeRFAndShapeDistribution(), pcl::GeneralizedIterativeClosestPoint< PointSource, PointTarget, Scalar >::computeTransformation(), pcl::LineRGBD< PointXYZT, PointRGBT >::computeTransformedTemplatePoints(), pcl::PointCloud< PointT >::concatenate(), pcl::concatenateFields(), pcl::io::OrganizedConversion< PointT, true >::convert(), pcl::io::OrganizedConversion< PointT, false >::convert(), pcl::UnaryClassifier< PointT >::convertCloud(), pcl::gpu::kinfuLS::StandaloneMarchingCubes< PointT >::convertTsdfVectors(), pcl::copyPointCloud(), pcl::detail::copyPointCloudMemcpy(), pcl::visualization::createPolygon(), pcl::demeanPointCloud(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::derivatives(), pcl::Edge< PointInT, PointOutT >::detectEdgePrewitt(), pcl::Edge< PointInT, PointOutT >::detectEdgeSobel(), pcl::HarrisKeypoint6D< PointInT, PointOutT, NormalT >::detectKeypoints(), pcl::HarrisKeypoint3D< PointInT, PointOutT, NormalT >::detectKeypoints(), pcl::SIFTKeypoint< PointInT, PointOutT >::detectKeypoints(), pcl::SUSANKeypoint< PointInT, PointOutT, NormalT, IntensityT >::detectKeypoints(), pcl::SmoothedSurfacesKeypoint< PointT, PointNT >::detectKeypoints(), pcl::MultiscaleFeaturePersistence< PointSource, PointFeature >::determinePersistentFeatures(), pcl::PointCloud< PointT >::emplace(), pcl::PointCloud< PointT >::emplace_back(), pcl::PointCloud< PointT >::erase(), pcl::registration::TransformationEstimation2D< PointSource, PointTarget, Scalar >::estimateRigidTransformation(), pcl::registration::TransformationEstimationPointToPlaneLLSWeighted< PointSource, PointTarget, Scalar >::estimateRigidTransformation(), pcl::registration::TransformationEstimationPointToPlaneWeighted< PointSource, PointTarget, MatScalar >::estimateRigidTransformation(), pcl::registration::TransformationEstimation3Point< PointSource, PointTarget, Scalar >::estimateRigidTransformation(), pcl::registration::TransformationEstimationDualQuaternion< PointSource, PointTarget, Scalar >::estimateRigidTransformation(), pcl::registration::TransformationEstimationLM< PointSource, PointTarget, MatScalar >::estimateRigidTransformation(), pcl::registration::TransformationEstimationPointToPlaneLLS< PointSource, PointTarget, Scalar >::estimateRigidTransformation(), pcl::registration::TransformationEstimationSVD< PointSource, PointTarget, Scalar >::estimateRigidTransformation(), pcl::registration::TransformationEstimationSymmetricPointToPlaneLLS< PointSource, PointTarget, Scalar >::estimateRigidTransformation(), pcl::io::PointCloudImageExtractor< PointT >::extract(), pcl::extractEuclideanClusters(), pcl::gpu::extractEuclideanClusters(), pcl::io::PointCloudImageExtractorWithScaling< PointT >::extractImpl(), pcl::io::PointCloudImageExtractorFromNormalField< PointT >::extractImpl(), pcl::io::PointCloudImageExtractorFromRGBField< PointT >::extractImpl(), pcl::io::PointCloudImageExtractorFromLabelField< PointT >::extractImpl(), pcl::extractLabeledEuclideanClusters(), pcl::gpu::extractLabeledEuclideanClusters(), pcl::occlusion_reasoning::ZBuffering< ModelT, SceneT >::filter(), pcl::occlusion_reasoning::filter(), pcl::CVFHEstimation< PointInT, PointNT, PointOutT >::filterNormalsWithHighCurvature(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::filterNormalsWithHighCurvature(), pcl::ism::ImplicitShapeModelEstimation< FeatureSize, PointT, NormalT >::findObjects(), pcl::PCDWriter::generateHeader(), pcl::getApproximateIndices(), pcl::UnaryClassifier< PointT >::getCloudWithLabel(), pcl::features::ISMVoteList< PointT >::getColoredCloud(), pcl::SampleConsensusPrerejective< PointSource, PointTarget, FeatureT >::getFitness(), pcl::PointCloud< PointT >::getMatrixXfMap(), pcl::getMaxDistance(), pcl::getMaxSegment(), pcl::getMeanPointDensity(), pcl::occlusion_reasoning::getOccludedCloud(), pcl::getPointCloudDifference(), pcl::getPointsInBox(), pcl::PointCloud< PointT >::insert(), pcl::outofcore::OutofcoreOctreeDiskContainer< PointT >::insertRange(), pcl::Morphology< PointT >::intersectionBinary(), pcl::isPointIn2DPolygon(), pcl::isXYPointIn2DXYPolygon(), pcl::UnaryClassifier< PointT >::kmeansClustering(), pcl::VoxelGridCovariance< PointT >::nearestKSearch(), pcl::KdTree< PointT >::nearestKSearch(), pcl::search::Search< PointT >::nearestKSearchT(), pcl::operator<<(), pcl::MovingLeastSquares< PointInT, PointOutT >::performProcessing(), pcl::MarchingCubes< PointNT >::performReconstruction(), pcl::GridProjection< PointNT >::performReconstruction(), pcl::ConcaveHull< PointInT >::performReconstruction(), pcl::ConvexHull< PointInT >::performReconstruction2D(), pcl::ConvexHull< PointInT >::performReconstruction3D(), pcl::PointCloud< PointT >::PointCloud(), pcl::io::pointCloudTovtkPolyData(), pcl::MovingLeastSquares< PointInT, PointOutT >::process(), pcl::SampleConsensusModelCircle2D< PointT >::projectPoints(), pcl::SampleConsensusModelCircle3D< PointT >::projectPoints(), pcl::SampleConsensusModelCone< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelCylinder< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelEllipse3D< PointT >::projectPoints(), pcl::SampleConsensusModelLine< PointT >::projectPoints(), pcl::SampleConsensusModelStick< PointT >::projectPoints(), pcl::PointCloud< PointT >::push_back(), pcl::UnaryClassifier< PointT >::queryFeatureDistances(), pcl::search::Search< PointT >::radiusSearch(), pcl::KdTree< PointT >::radiusSearch(), pcl::VoxelGridCovariance< PointT >::radiusSearch(), pcl::search::Search< PointT >::radiusSearchT(), pcl::io::LZFRGB24ImageReader::read(), pcl::io::LZFBayer8ImageReader::read(), pcl::io::LZFDepth16ImageReader::readOMP(), pcl::io::LZFRGB24ImageReader::readOMP(), pcl::io::LZFBayer8ImageReader::readOMP(), pcl::ConcaveHull< PointInT >::reconstruct(), pcl::ConvexHull< PointInT >::reconstruct(), pcl::removeNaNFromPointCloud(), pcl::removeNaNNormalsFromPointCloud(), pcl::search::Search< PointInT >::Search(), pcl::seededHueSegmentation(), pcl::ExtractPolygonalPrismData< PointT >::segment(), pcl::SampleConsensusPrerejective< PointSource, PointTarget, FeatureT >::selectSamples(), pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::setEdgeDataCloud(), pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::setFaceDataCloud(), pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::setHalfEdgeDataCloud(), pcl::search::Search< PointInT >::setInputCloud(), pcl::GeneralizedIterativeClosestPoint< PointSource, PointTarget, Scalar >::setInputSource(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::setPointsToTrack(), pcl::poisson::Octree< Degree >::setTree(), pcl::geometry::MeshBase< DerivedT, MeshTraitsT, MeshTagT >::setVertexDataCloud(), pcl::ism::ImplicitShapeModelEstimation< FeatureSize, PointT, NormalT >::simplifyCloud(), pcl::Edge< PointInT, PointOutT >::sobelMagnitudeDirection(), pcl::Morphology< PointT >::subtractionBinary(), pcl::toPCLPointCloud2(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::track(), pcl::transformPointCloud(), pcl::transformPointCloudWithNormals(), pcl::Morphology< PointT >::unionBinary(), pcl::visualization::PCLHistogramVisualizer::updateFeatureHistogram(), pcl::visualization::PCLVisualizer::updatePolygonMesh(), pcl::registration::KFPCSInitialAlignment< PointSource, PointTarget, NormalT, Scalar >::validateTransformation(), pcl::io::vtkPolyDataToPointCloud(), pcl::PCDWriter::writeASCII(), pcl::PCDWriter::writeBinary(), and pcl::PCDWriter::writeBinaryCompressed().
swap()
| inline |
Обменять облако точек с другим облаком.
- Параметры
-
[in,out] rhs облако точек, с которым нужно обменять это облако
Определение в строке 872 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::header, pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::is_dense, pcl::PointCloud< PointT >::points, pcl::PointCloud< PointT >::sensor_orientation_, pcl::PointCloud< PointT >::sensor_origin_, and pcl::PointCloud< PointT >::width.
Используется в: pcl::applyMorphologicalOperator(), and pcl::MarchingCubes< PointNT >::performReconstruction().
transient_emplace()
| inline |
Вставляет новую точку в облако по заданному итератору.
- Примечание
- Предполагается, что пользователь позднее скорректирует ширину и высоту!
- Параметры
-
[in] position итератор, перед которым будет вставлена точка [in] args параметры, передаваемые для создания точки
- Возвращает
- возвращает итератор на новую позицию
Определение в строке 808 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
transient_emplace_back()
| inline |
Вставляет новую точку в облако в конец контейнера.
- Примечание
- Предполагается, что пользователь позднее скорректирует ширину и высоту!
- Параметры
-
[in] args параметры, передаваемые для создания точки
- Возвращает
- ссылка на вставленную точку
Определение в строке 700 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
transient_erase() [перегрузка 1/2]
| inline |
Удаляет набор точек, заданный парой итераторов (first, last).
- Примечание
- Предполагается, что пользователь позднее скорректирует ширину и высоту!
- Параметры
-
[in] first итератор, с которого начинается удаление точек [in] last итератор, на котором заканчивается удаление точек
- Возвращает
- возвращает итератор на новую позицию
Определение в строке 862 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
transient_erase() [перегрузка 2/2]
| inline |
Удаляет точку из облака.
- Примечание
- Предполагается, что пользователь позднее скорректирует ширину и высоту!
- Параметры
-
[in] position удаляемая точка данных
- Возвращает
- возвращает итератор на новую позицию
Определение в строке 834 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
transient_insert() [перегрузка 1/3]
| inline |
Вставляет новую точку в облако по заданному итератору.
- Примечание
- Предполагается, что пользователь позднее скорректирует ширину и высоту!
- Параметры
-
[in] position позиция для вставки точки [in] pt вставляемая точка
- Возвращает
- возвращает итератор на новую позицию
Определение в строке 728 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
transient_insert() [перегрузка 2/3]
| inline |
Вставляет диапазон точек в облако в указанную позицию.
- Примечание
- Предполагается, что пользователь позднее скорректирует ширину и высоту!
- Параметры
-
[in] position позиция для вставки данных [in] first итератор, с которого начинается вставка точек [in] last итератор, на котором заканчивается вставка точек
Определение в строке 781 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
transient_insert() [перегрузка 3/3]
| inline |
Вставляет новую точку в облако N раз по заданному итератору.
- Примечание
- Предполагается, что пользователь позднее скорректирует ширину и высоту!
- Параметры
-
[in] position позиция для вставки точки [in] n количество вставок точки [in] pt вставляемая точка
Определение в строке 755 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
transient_push_back()
| inline |
Вставляет новую точку в облако в конец контейнера.
- Примечание
- Предполагается, что пользователь позднее скорректирует ширину и высоту!
- Параметры
-
[in] pt вставляемая точка
Определение в строке 675 файла point_cloud.h.
Ссылки: pcl::PointCloud< PointT >::points.
Используется в: pcl::copyPointCloud().
Описание данных-членов
header
| pcl::PCLHeader pcl::PointCloud< PointT >::header |
Заголовок облака точек.
Содержит информацию о времени получения данных.
Определение в строке 392 файла point_cloud.h.
Используется в: pcl::Registration< PointSource, PointTarget, Scalar >::align(), pcl::ConditionalRemoval< PointT >::applyFilter(), pcl::Feature< PointInT, PointOutT >::compute(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::compute(), pcl::VFHEstimation< PointInT, PointNT, PointOutT >::compute(), pcl::features::computeApproximateNormals(), pcl::PointCloud< PointT >::concatenate(), pcl::concatenateFields(), pcl::copyPointCloud(), pcl::demeanPointCloud(), pcl::SmoothedSurfacesKeypoint< PointT, PointNT >::detectKeypoints(), pcl::MultiscaleFeaturePersistence< PointSource, PointFeature >::determinePersistentFeatures(), pcl::extractEuclideanClusters(), pcl::gpu::extractEuclideanClusters(), pcl::extractLabeledEuclideanClusters(), pcl::gpu::extractLabeledEuclideanClusters(), pcl::Filter< PointT >::filter(), pcl::fromPCLPointCloud2(), pcl::operator<<(), pcl::BilateralUpsampling< PointInT, PointOutT >::performProcessing(), pcl::GridProjection< PointNT >::performReconstruction(), pcl::CloudSurfaceProcessing< PointInT, PointOutT >::process(), pcl::BilateralUpsampling< PointInT, PointOutT >::process(), pcl::MovingLeastSquares< PointInT, PointOutT >::process(), pcl::SampleConsensusModelCircle2D< PointT >::projectPoints(), pcl::SampleConsensusModelCircle3D< PointT >::projectPoints(), pcl::SampleConsensusModelCone< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelCylinder< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelEllipse3D< PointT >::projectPoints(), pcl::SampleConsensusModelLine< PointT >::projectPoints(), pcl::SampleConsensusModelPlane< PointT >::projectPoints(), pcl::SampleConsensusModelSphere< PointT >::projectPoints(), pcl::SampleConsensusModelStick< PointT >::projectPoints(), pcl::SurfaceReconstruction< PointInT >::reconstruct(), pcl::ConcaveHull< PointInT >::reconstruct(), pcl::ConvexHull< PointInT >::reconstruct(), pcl::removeNaNFromPointCloud(), pcl::removeNaNNormalsFromPointCloud(), pcl::SegmentDifferences< PointT >::segment(), pcl::PointCloud< PointT >::swap(), pcl::toPCLPointCloud2(), pcl::transformPointCloud() и pcl::transformPointCloudWithNormals().
height
| std::uint32_t pcl::PointCloud< PointT >::height = 0 |
Высота облака точек (если оно организовано в виде изображения).
Определение в строке 400 файла point_cloud.h.
Используется в pcl::visualization::ImageViewer::addMask(), pcl::visualization::PCLVisualizer::addPointCloudNormals(), pcl::visualization::ImageViewer::addRectangle(), pcl::visualization::ImageViewer::addRGBImage(), pcl::ApproximateVoxelGrid< PointT >::applyFilter(), pcl::ConditionalRemoval< PointT >::applyFilter(), pcl::GridMinimum< PointT >::applyFilter(), pcl::LocalMaximum< PointT >::applyFilter(), pcl::MedianFilter< PointT >::applyFilter(), pcl::ProjectInliers< PointT >::applyFilter(), pcl::SamplingSurfaceNormal< PointT >::applyFilter(), pcl::ShadowPoints< PointT, NormalT >::applyFilter(), pcl::VoxelGrid< PointT >::applyFilter(), pcl::VoxelGridCovariance< PointT >::applyFilter(), pcl::LineRGBD< PointXYZT, PointRGBT >::applyProjectiveDepthICPOnDetections(), pcl::PointCloud< PointT >::assign(), pcl::PointCloud< PointT >::at(), pcl::Edge< PointInT, PointOutT >::canny(), pcl::PointCloud< PointT >::clear(), pcl::OrganizedEdgeBase< PointT, PointLT >::compute(), pcl::OrganizedEdgeFromRGB< PointT, PointLT >::compute(), pcl::OrganizedEdgeFromNormals< PointT, PointNT, PointLT >::compute(), pcl::OrganizedEdgeFromRGBNormals< PointT, PointNT, PointLT >::compute(), pcl::DisparityMapConverter< PointT >::compute(), pcl::Feature< PointInT, PointOutT >::compute(), pcl::Feature< PointInT, ReferenceFrame >::compute(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::compute(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::compute(), pcl::VFHEstimation< PointInT, PointNT, PointOutT >::compute(), pcl::BRISK2DEstimation< PointInT, PointOutT, KeypointT, IntensityT >::compute(), pcl::filters::Pyramid< PointT >::compute(), pcl::features::computeApproximateNormals(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::computeFeature(), pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::IntensitySpinEstimation< PointInT, PointOutT >::computeFeature(), pcl::RIFTEstimation< PointInT, GradientT, PointOutT >::computeFeature(), pcl::RSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::ColorGradientModality< PointInT >::computeMaxColorGradients(), pcl::ColorGradientModality< PointInT >::computeMaxColorGradientsSobel(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::computeRFAndShapeDistribution(), pcl::LineRGBD< PointXYZT, PointRGBT >::computeTransformedTemplatePoints(), pcl::PointCloud< PointT >::concatenate(), pcl::concatenateFields(), pcl::io::OrganizedConversion< PointT, false >::convert(), pcl::io::OrganizedConversion< PointT, true >::convert(), pcl::UnaryClassifier< PointT >::convertCloud(), pcl::gpu::kinfuLS::StandaloneMarchingCubes< PointT >::convertTrianglesToMesh(), pcl::GaussianKernel::convolve(), pcl::filters::Convolution3D< PointIn, PointOut, KernelT >::convolve(), pcl::GaussianKernel::convolveCols(), pcl::GaussianKernel::convolveRows(), pcl::copyPointCloud(), pcl::common::deleteCols(), pcl::common::deleteRows(), pcl::demeanPointCloud(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::derivatives(), pcl::Edge< PointInT, PointOutT >::detectEdgeCanny(), pcl::Edge< PointInT, PointOutT >::detectEdgePrewitt(), pcl::Edge< ImageType, ImageType >::detectEdgeSobel(), pcl::Edge< PointInT, PointOutT >::detectEdgeSobel(), pcl::SUSANKeypoint< PointInT, PointOutT, NormalT, IntensityT >::detectKeypoints(), pcl::SmoothedSurfacesKeypoint< PointT, PointNT >::detectKeypoints(), pcl::MultiscaleFeaturePersistence< PointSource, PointFeature >::determinePersistentFeatures(), pcl::Morphology< PointT >::dilationBinary(), pcl::Morphology< PointT >::dilationGray(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::downsample(), pcl::common::duplicateColumns(), pcl::common::duplicateRows(), pcl::PointCloud< PointT >::emplace(), pcl::PointCloud< PointT >::emplace_back(), pcl::PointCloud< PointT >::erase(), pcl::Morphology< PointT >::erosionBinary(), pcl::Morphology< PointT >::erosionGray(), pcl::estimateProjectionMatrix(), pcl::common::expandColumns(), pcl::common::expandRows(), pcl::io::PointCloudImageExtractor< PointT >::extract(), pcl::OrganizedEdgeFromRGB< PointT, PointLT >::extractEdges(), pcl::OrganizedEdgeFromNormals< PointT, PointNT, PointLT >::extractEdges(), pcl::io::PointCloudImageExtractorWithScaling< PointT >::extractImpl(), pcl::io::PointCloudImageExtractorFromNormalField< PointT >::extractImpl(), pcl::io::PointCloudImageExtractorFromRGBField< PointT >::extractImpl(), pcl::io::PointCloudImageExtractorFromLabelField< PointT >::extractImpl(), pcl::people::GroundBasedPeopleDetectionApp< PointT >::extractRGBFromPointCloud(), pcl::common::CloudGenerator< pcl::PointXY, GeneratorT >::fill(), pcl::common::CloudGenerator< PointT, GeneratorT >::fill(), pcl::occlusion_reasoning::filter(), pcl::fromPCLPointCloud2(), pcl::PCDWriter::generateHeader(), pcl::UnaryClassifier< PointT >::getCloudWithLabel(), pcl::MinCutSegmentation< PointT >::getColoredCloud(), pcl::RegionGrowing< PointT, NormalT >::getColoredCloud(), pcl::features::ISMVoteList< PointT >::getColoredCloud(), pcl::RegionGrowing< PointT, NormalT >::getColoredCloudRGBA(), pcl::occlusion_reasoning::getOccludedCloud(), pcl::RFFaceDetectorTrainer::getVotes(), pcl::RFFaceDetectorTrainer::getVotes2(), pcl::filters::Convolution< PointIn, PointOut >::initCompute(), pcl::PointCloud< PointT >::insert(), pcl::outofcore::OutofcoreOctreeDiskContainer< PointT >::insertRange(), pcl::Morphology< PointT >::intersectionBinary(), pcl::PointCloud< PointT >::isOrganized(), pcl::UnaryClassifier< PointT >::kmeansClustering(), pcl::common::mirrorColumns(), pcl::common::mirrorRows(), pcl::operator<<(), pcl::BilateralUpsampling< PointInT, PointOutT >::performProcessing(), pcl::GridProjection< PointNT >::performReconstruction(), pcl::ConcaveHull< PointInT >::performReconstruction(), pcl::ConvexHull< PointInT >::performReconstruction2D(), pcl::ConvexHull< PointInT >::performReconstruction3D(), pcl::PointCloudDepthAndRGBtoXYZRGBA(), pcl::PointCloudRGBtoI(), pcl::io::pointCloudTovtkStructuredGrid(), pcl::PointCloudXYZHSVtoXYZRGB(), pcl::PointCloudXYZRGBAtoXYZHSV(), pcl::PointCloudXYZRGBtoXYZHSV(), pcl::PointCloudXYZRGBtoXYZI(), pcl::CloudSurfaceProcessing< PointInT, PointOutT >::process(), pcl::BilateralUpsampling< PointInT, PointOutT >::process(), pcl::MovingLeastSquares< PointInT, PointOutT >::process(), pcl::ColorGradientModality< PointInT >::processInputData(), pcl::SampleConsensusModelCircle2D< PointT >::projectPoints(), pcl::SampleConsensusModelCircle3D< PointT >::projectPoints(), pcl::SampleConsensusModelCone< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelCylinder< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelEllipse3D< PointT >::projectPoints(), pcl::SampleConsensusModelLine< PointT >::projectPoints(), pcl::SampleConsensusModelPlane< PointT >::projectPoints(), pcl::SampleConsensusModelSphere< PointT >::projectPoints(), pcl::SampleConsensusModelStick< PointT >::projectPoints(), pcl::SampleConsensusModelTorus< PointT, PointNT >::projectPoints(), pcl::PCDGrabber< PointT >::publish(), pcl::PointCloud< PointT >::push_back(), pcl::outofcore::OutofcoreOctreeBaseNode< ContainerT, PointT >::queryBBIncludes(), pcl::io::LZFDepth16ImageReader::read(), pcl::io::LZFRGB24ImageReader::read(), pcl::io::LZFYUV422ImageReader::read(), pcl::io::LZFBayer8ImageReader::read(), pcl::io::LZFDepth16ImageReader::readOMP(), pcl::io::LZFRGB24ImageReader::readOMP(), pcl::io::LZFYUV422ImageReader::readOMP(), pcl::io::LZFBayer8ImageReader::readOMP(), pcl::SurfaceReconstruction< PointInT >::reconstruct(), pcl::ConcaveHull< PointInT >::reconstruct(), pcl::ConvexHull< PointInT >::reconstruct(), pcl::removeNaNFromPointCloud(), pcl::removeNaNNormalsFromPointCloud(), pcl::PointCloud< PointT >::resize(), pcl::OrganizedConnectedComponentSegmentation< PointT, PointLT >::segment(), pcl::SegmentDifferences< PointT >::segment(), pcl::Registration< PointSource, PointTarget, float >::setInputSource(), pcl::visualization::ImageViewer::showCorrespondences(), pcl::Edge< PointInT, PointOutT >::sobelMagnitudeDirection(), pcl::Morphology< PointT >::subtractionBinary(), pcl::PointCloud< PointT >::swap(), pcl::people::GroundBasedPeopleDetectionApp< PointT >::swapDimensions(), pcl::toPCLPointCloud2(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::track(), pcl::transformPointCloud(), pcl::transformPointCloudWithNormals(), pcl::Morphology< PointT >::unionBinary(), pcl::io::vtkPolyDataToPointCloud(), pcl::io::vtkStructuredGridToPointCloud(), and pcl::PCDWriter::writeASCII().
is_dense
| bool pcl::PointCloud< PointT >::is_dense = true |
Значение true, если нет недопустимых точек (например, если в каком-либо из их полей с плавающей точкой содержатся значения NaN или Inf).
Определение в строке 403 файла point_cloud.h.
Используется в pcl::visualization::PCLVisualizer::addPolygonMesh(), pcl::ApproximateVoxelGrid< PointT >::applyFilter(), pcl::ConditionalRemoval< PointT >::applyFilter(), pcl::ExtractIndices< PointT >::applyFilter(), pcl::FilterIndices< PointT >::applyFilter(), pcl::GridMinimum< PointT >::applyFilter(), pcl::LocalMaximum< PointT >::applyFilter(), pcl::ShadowPoints< PointT, NormalT >::applyFilter(), pcl::VoxelGrid< PointT >::applyFilter(), pcl::VoxelGridCovariance< PointT >::applyFilter(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::compute(), pcl::VFHEstimation< PointInT, PointNT, PointOutT >::compute(), pcl::BRISK2DEstimation< PointInT, PointOutT, KeypointT, IntensityT >::compute(), pcl::compute3DCentroid(), pcl::computeCentroid(), pcl::computeCentroidAndOBB(), pcl::computeCovarianceMatrix(), pcl::SHOTEstimation< PointInT, PointNT, PointOutT, PointRFT >::computeFeature(), pcl::SHOTColorEstimation< PointInT, PointNT, PointOutT, PointRFT >::computeFeature(), pcl::FPFHEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::IntensityGradientEstimation< PointInT, PointNT, PointOutT, IntensitySelectorT >::computeFeature(), pcl::IntensitySpinEstimation< PointInT, PointOutT >::computeFeature(), pcl::MomentInvariantsEstimation< PointInT, PointOutT >::computeFeature(), pcl::NormalEstimation< PointInT, PointOutT >::computeFeature(), pcl::PFHEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::PrincipalCurvaturesEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::SHOTEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >::computeFeature(), pcl::SHOTColorEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >::computeFeature(), pcl::IntegralImageNormalEstimation< PointInT, PointOutT >::computeFeatureFull(), pcl::IntegralImageNormalEstimation< PointInT, PointOutT >::computeFeaturePart(), pcl::computeMeanAndCovarianceMatrix(), pcl::PointCloud< PointT >::concatenate(), pcl::concatenateFields(), pcl::io::OrganizedConversion< PointT, false >::convert(), pcl::io::OrganizedConversion< PointT, true >::convert(), pcl::UnaryClassifier< PointT >::convertCloud(), pcl::filters::Convolution3D< PointIn, PointOut, KernelT >::convolve(), pcl::copyPointCloud(), pcl::demeanPointCloud(), pcl::HarrisKeypoint6D< PointInT, PointOutT, NormalT >::detectKeypoints(), pcl::HarrisKeypoint3D< PointInT, PointOutT, NormalT >::detectKeypoints(), pcl::MultiscaleFeaturePersistence< PointSource, PointFeature >::determinePersistentFeatures(), pcl::common::CloudGenerator< pcl::PointXY, GeneratorT >::fill(), pcl::common::CloudGenerator< PointT, GeneratorT >::fill(), pcl::fromPCLPointCloud2(), pcl::UnaryClassifier< PointT >::getCloudWithLabel(), pcl::MinCutSegmentation< PointT >::getColoredCloud(), pcl::RegionGrowing< PointT, NormalT >::getColoredCloud(), pcl::RegionGrowing< PointT, NormalT >::getColoredCloudRGBA(), pcl::getMaxDistance(), pcl::getMinMax3D(), pcl::getPointCloudDifference(), pcl::getPointsInBox(), pcl::filters::Convolution< PointIn, PointOut >::initCompute(), pcl::UnaryClassifier< PointT >::kmeansClustering(), pcl::operator<<(), pcl::GridProjection< PointNT >::performReconstruction(), pcl::ConcaveHull< PointInT >::performReconstruction(), pcl::ConvexHull< PointInT >::performReconstruction2D(), pcl::ConvexHull< PointInT >::performReconstruction3D(), pcl::io::pointCloudTovtkPolyData(), pcl::ColorGradientModality< PointInT >::processInputData(), pcl::SampleConsensusModelCircle2D< PointT >::projectPoints(), pcl::SampleConsensusModelCircle3D< PointT >::projectPoints(), pcl::SampleConsensusModelCone< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelCylinder< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelEllipse3D< PointT >::projectPoints(), pcl::SampleConsensusModelLine< PointT >::projectPoints(), pcl::SampleConsensusModelPlane< PointT >::projectPoints(), pcl::SampleConsensusModelSphere< PointT >::projectPoints(), pcl::SampleConsensusModelStick< PointT >::projectPoints(), pcl::io::LZFDepth16ImageReader::read(), pcl::io::LZFDepth16ImageReader::readOMP(), pcl::ConcaveHull< PointInT >::reconstruct(), pcl::ConvexHull< PointInT >::reconstruct(), pcl::removeNaNFromPointCloud(), pcl::removeNaNNormalsFromPointCloud(), pcl::PointCloud< PointT >::swap(), pcl::toPCLPointCloud2(), pcl::transformPointCloud(), pcl::transformPointCloudWithNormals(), pcl::visualization::PCLVisualizer::updatePolygonMesh(), pcl::io::vtkPolyDataToPointCloud() и pcl::io::vtkStructuredGridToPointCloud().
points
| std::vector<PointT, Eigen::aligned_allocator<PointT> > pcl::PointCloud< PointT >::points |
Данные точек.
Определение в строке 395 файла point_cloud.h.
Используется в pcl::visualization::PCLVisualizer::addPolygonMesh(), pcl::PointCloud< PointT >::assign(), pcl::PointCloud< PointT >::at(), pcl::PointCloud< PointT >::back(), pcl::PointCloud< PointT >::begin(), pcl::PointCloud< PointT >::cbegin(), pcl::PointCloud< PointT >::cend(), pcl::PointCloud< PointT >::clear(), pcl::features::computeApproximateCovariances(), pcl::features::computeApproximateNormals(), pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::MomentInvariantsEstimation< PointInT, PointOutT >::computePointMomentInvariants(), pcl::UnaryClassifier< PointT >::convertCloud(), pcl::gpu::kinfuLS::StandaloneMarchingCubes< PointT >::convertTrianglesToMesh(), pcl::PointCloud< PointT >::crbegin(), pcl::visualization::createPolygon(), pcl::PointCloud< PointT >::crend(), pcl::PointCloud< PointT >::data(), pcl::HarrisKeypoint6D< PointInT, PointOutT, NormalT >::detectKeypoints(), pcl::BriskKeypoint2D< PointInT, PointOutT, IntensityT >::detectKeypoints(), pcl::HarrisKeypoint3D< PointInT, PointOutT, NormalT >::detectKeypoints(), pcl::SUSANKeypoint< PointInT, PointOutT, NormalT, IntensityT >::detectKeypoints(), pcl::PointCloud< PointT >::emplace(), pcl::PointCloud< PointT >::emplace_back(), pcl::PointCloud< PointT >::empty(), pcl::PointCloud< PointT >::end(), pcl::PointCloud< PointT >::erase(), pcl::ism::ImplicitShapeModelEstimation< FeatureSize, PointT, NormalT >::extractDescriptors(), pcl::people::GroundBasedPeopleDetectionApp< PointT >::extractRGBFromPointCloud(), pcl::ism::ImplicitShapeModelEstimation< FeatureSize, PointT, NormalT >::findObjects(), pcl::PointCloud< PointT >::front(), pcl::MinCutSegmentation< PointT >::getColoredCloud(), pcl::RegionGrowing< PointT, NormalT >::getColoredCloud(), pcl::features::ISMVoteList< PointT >::getColoredCloud(), pcl::RegionGrowing< PointT, NormalT >::getColoredCloudRGBA(), pcl::PointCloud< PointT >::getMatrixXfMap(), pcl::getMinMax3D(), pcl::RFFaceDetectorTrainer::getVotes(), pcl::RFFaceDetectorTrainer::getVotes2(), pcl::PointCloud< PointT >::insert(), pcl::UnaryClassifier< PointT >::kmeansClustering(), pcl::PointCloud< PointT >::max_size(), pcl::PointCloud< PointT >::operator()(), pcl::PointCloud< PointT >::operator[](), pcl::MarchingCubes< PointNT >::performReconstruction(), pcl::ConcaveHull< PointInT >::performReconstruction(), pcl::PointCloud< PointT >::PointCloud(), pcl::SampleConsensusModelSphere< PointT >::projectPoints(), pcl::PointCloud< PointT >::push_back(), pcl::PointCloud< PointT >::rbegin(), pcl::PointCloud< PointT >::rend(), pcl::PointCloud< PointT >::reserve(), pcl::PointCloud< PointT >::resize(), pcl::OrganizedMultiPlaneSegmentation< PointT, PointNT, PointLT >::segmentAndRefine(), pcl::PlanarPolygon< PointT >::setContour(), pcl::ism::ImplicitShapeModelEstimation< FeatureSize, PointT, NormalT >::shiftCloud(), pcl::TextureMapping< PointInT >::showOcclusions(), pcl::PointCloud< PointT >::size(), pcl::PointCloud< PointT >::swap(), pcl::people::GroundBasedPeopleDetectionApp< PointT >::swapDimensions(), pcl::TextureMapping< PointInT >::textureMeshwithMultipleCameras(), pcl::PointCloud< PointT >::transient_emplace(), pcl::PointCloud< PointT >::transient_emplace_back(), pcl::PointCloud< PointT >::transient_erase(), pcl::PointCloud< PointT >::transient_insert(), pcl::PointCloud< PointT >::transient_push_back() и pcl::PCDWriter::writeASCII().
sensor_orientation_
| Eigen::Quaternionf pcl::PointCloud< PointT >::sensor_orientation_ = Eigen::Quaternionf::Identity () |
Поза регистрации датчика (вращение).
Определение в строке 408 файла point_cloud.h.
Используется в pcl::visualization::PCLVisualizer::addCorrespondences(), pcl::visualization::PCLVisualizer::addPointCloud(), pcl::visualization::PCLVisualizer::addPointCloudNormals(), pcl::visualization::PCLVisualizer::addPolygonMesh(), pcl::IntegralImageNormalEstimation< PointInT, PointOutT >::computeFeature(), pcl::copyPointCloud(), pcl::Filter< PointT >::filter(), pcl::PCDWriter::generateHeader(), pcl::operator<<(), pcl::ImageGrabber< PointT >::operator[](), pcl::PCDGrabber< PointT >::operator[](), pcl::ImageGrabber< PointT >::publish(), pcl::StereoGrabber< PointT >::publish(), pcl::PCDGrabber< PointT >::publish(), pcl::IFSReader::read(), pcl::FileReader::read(), pcl::OBJReader::read(), pcl::PCDReader::read(), pcl::PLYReader::read(), pcl::io::LZFDepth16ImageReader::read(), pcl::io::LZFDepth16ImageReader::readOMP(), pcl::removeNaNFromPointCloud(), pcl::removeNaNNormalsFromPointCloud(), pcl::PointCloud< PointT >::swap(), pcl::transformPointCloud(), pcl::transformPointCloudWithNormals(), pcl::PLYWriter::write() и pcl::FileWriter::write().
sensor_origin_
| Eigen::Vector4f pcl::PointCloud< PointT >::sensor_origin_ = Eigen::Vector4f::Zero () |
Поза датчика при захвате (начало координат/перенос).
Определение в строке 406 файла point_cloud.h.
Используется в pcl::visualization::PCLVisualizer::addCorrespondences(), pcl::visualization::PCLVisualizer::addPointCloud(), pcl::visualization::PCLVisualizer::addPointCloudNormals(), pcl::visualization::PCLVisualizer::addPolygonMesh(), pcl::IntegralImageNormalEstimation< PointInT, PointOutT >::computeFeature(), pcl::copyPointCloud(), pcl::Filter< PointT >::filter(), pcl::PCDWriter::generateHeader(), pcl::operator<<(), pcl::ImageGrabber< PointT >::operator[](), pcl::PCDGrabber< PointT >::operator[](), pcl::ImageGrabber< PointT >::publish(), pcl::StereoGrabber< PointT >::publish(), pcl::PCDGrabber< PointT >::publish(), pcl::IFSReader::read(), pcl::FileReader::read(), pcl::OBJReader::read(), pcl::PCDReader::read(), pcl::PLYReader::read(), pcl::io::LZFDepth16ImageReader::read(), pcl::io::LZFDepth16ImageReader::readOMP(), pcl::removeNaNFromPointCloud(), pcl::removeNaNNormalsFromPointCloud(), pcl::PointCloud< PointT >::swap(), pcl::transformPointCloud(), pcl::transformPointCloudWithNormals(), pcl::PLYWriter::write(), и pcl::FileWriter::write().
width
| std::uint32_t pcl::PointCloud< PointT >::width = 0 |
Ширина облака точек (если оно организовано в виде изображения).
Определение в строке 398 файла point_cloud.h.
Используется в pcl::visualization::PCLVisualizer::addPointCloudNormals(), pcl::visualization::ImageViewer::addRGBImage(), pcl::ApproximateVoxelGrid< PointT >::applyFilter(), pcl::ConditionalRemoval< PointT >::applyFilter(), pcl::GridMinimum< PointT >::applyFilter(), pcl::LocalMaximum< PointT >::applyFilter(), pcl::MedianFilter< PointT >::applyFilter(), pcl::ProjectInliers< PointT >::applyFilter(), pcl::SamplingSurfaceNormal< PointT >::applyFilter(), pcl::ShadowPoints< PointT, NormalT >::applyFilter(), pcl::VoxelGrid< PointT >::applyFilter(), pcl::VoxelGridCovariance< PointT >::applyFilter(), pcl::LineRGBD< PointXYZT, PointRGBT >::applyProjectiveDepthICPOnDetections(), pcl::PointCloud< PointT >::assign(), pcl::RangeImageBorderExtractor::calculateBorderDirection(), pcl::RangeImageBorderExtractor::calculateMainPrincipalCurvature(), pcl::Edge< PointInT, PointOutT >::canny(), pcl::RangeImageBorderExtractor::changeScoreAccordingToShadowBorderValue(), pcl::RangeImageBorderExtractor::checkIfMaximum(), pcl::RangeImageBorderExtractor::checkPotentialBorder(), pcl::PointCloud< PointT >::clear(), pcl::OrganizedEdgeBase< PointT, PointLT >::compute(), pcl::OrganizedEdgeFromRGB< PointT, PointLT >::compute(), pcl::OrganizedEdgeFromNormals< PointT, PointNT, PointLT >::compute(), pcl::OrganizedEdgeFromRGBNormals< PointT, PointNT, PointLT >::compute(), pcl::DisparityMapConverter< PointT >::compute(), pcl::Feature< PointInT, ReferenceFrame >::compute(), pcl::Feature< PointInT, PointOutT >::compute(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::compute(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::compute(), pcl::VFHEstimation< PointInT, PointNT, PointOutT >::compute(), pcl::BRISK2DEstimation< PointInT, PointOutT, KeypointT, IntensityT >::compute(), pcl::filters::Pyramid< PointT >::compute(), pcl::features::computeApproximateNormals(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::computeFeature(), pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::IntensitySpinEstimation< PointInT, PointOutT >::computeFeature(), pcl::RIFTEstimation< PointInT, GradientT, PointOutT >::computeFeature(), pcl::RSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::IntegralImageNormalEstimation< PointInT, PointOutT >::computeFeatureFull(), pcl::IntegralImageNormalEstimation< PointInT, PointOutT >::computeFeaturePart(), pcl::ColorGradientModality< PointInT >::computeMaxColorGradients(), pcl::ColorGradientModality< PointInT >::computeMaxColorGradientsSobel(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::computeRFAndShapeDistribution(), pcl::LineRGBD< PointXYZT, PointRGBT >::computeTransformedTemplatePoints(), pcl::PointCloud< PointT >::concatenate(), pcl::concatenateFields(), pcl::io::OrganizedConversion< PointT, false >::convert(), pcl::io::OrganizedConversion< PointT, true >::convert(), pcl::UnaryClassifier< PointT >::convertCloud(), pcl::gpu::kinfuLS::StandaloneMarchingCubes< PointT >::convertTrianglesToMesh(), pcl::GaussianKernel::convolve(), pcl::filters::Convolution3D< PointIn, PointOut, KernelT >::convolve(), pcl::GaussianKernel::convolveCols(), pcl::GaussianKernel::convolveRows(), pcl::copyPointCloud(), pcl::common::deleteCols(), pcl::common::deleteRows(), pcl::demeanPointCloud(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::derivatives(), pcl::Edge< PointInT, PointOutT >::detectEdgeCanny(), pcl::Edge< PointInT, PointOutT >::detectEdgePrewitt(), pcl::Edge< ImageType, ImageType >::detectEdgeSobel(), pcl::Edge< PointInT, PointOutT >::detectEdgeSobel(), pcl::SUSANKeypoint< PointInT, PointOutT, NormalT, IntensityT >::detectKeypoints(), pcl::SmoothedSurfacesKeypoint< PointT, PointNT >::detectKeypoints(), pcl::MultiscaleFeaturePersistence< PointSource, PointFeature >::determinePersistentFeatures(), pcl::Morphology< PointT >::dilationBinary(), pcl::Morphology< PointT >::dilationGray(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::downsample(), pcl::common::duplicateColumns(), pcl::common::duplicateRows(), pcl::PointCloud< PointT >::emplace(), pcl::PointCloud< PointT >::emplace_back(), pcl::PointCloud< PointT >::erase(), pcl::Morphology< PointT >::erosionBinary(), pcl::Morphology< PointT >::erosionGray(), pcl::estimateProjectionMatrix(), pcl::common::expandColumns(), pcl::common::expandRows(), pcl::io::PointCloudImageExtractor< PointT >::extract(), pcl::OrganizedEdgeBase< PointT, PointLT >::extractEdges(), pcl::OrganizedEdgeFromRGB< PointT, PointLT >::extractEdges(), pcl::OrganizedEdgeFromNormals< PointT, PointNT, PointLT >::extractEdges(), pcl::io::PointCloudImageExtractorWithScaling< PointT >::extractImpl(), pcl::io::PointCloudImageExtractorFromNormalField< PointT >::extractImpl(), pcl::io::PointCloudImageExtractorFromRGBField< PointT >::extractImpl(), pcl::io::PointCloudImageExtractorFromLabelField< PointT >::extractImpl(), pcl::people::GroundBasedPeopleDetectionApp< PointT >::extractRGBFromPointCloud(), pcl::common::CloudGenerator< pcl::PointXY, GeneratorT >::fill(), pcl::common::CloudGenerator< PointT, GeneratorT >::fill(), pcl::occlusion_reasoning::filter(), pcl::fromPCLPointCloud2(), pcl::PCDWriter::generateHeader(), pcl::UnaryClassifier< PointT >::getCloudWithLabel(), pcl::MinCutSegmentation< PointT >::getColoredCloud(), pcl::RegionGrowing< PointT, NormalT >::getColoredCloud(), pcl::features::ISMVoteList< PointT >::getColoredCloud(), pcl::RegionGrowing< PointT, NormalT >::getColoredCloudRGBA(), pcl::DisparityMapConverter< PointDEM >::getDisparityThresholdMin(), pcl::occlusion_reasoning::getOccludedCloud(), pcl::RFFaceDetectorTrainer::getVotes(), pcl::RFFaceDetectorTrainer::getVotes2(), pcl::filters::Convolution< PointIn, PointOut >::initCompute(), pcl::PointCloud< PointT >::insert(), pcl::outofcore::OutofcoreOctreeDiskContainer< PointT >::insertRange(), pcl::Morphology< PointT >::intersectionBinary(), pcl::UnaryClassifier< PointT >::kmeansClustering(), pcl::common::mirrorColumns(), pcl::common::mirrorRows(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::mismatchVector(), pcl::PointCloud< PointT >::operator()(), pcl::operator<<(), pcl::BilateralUpsampling< PointInT, PointOutT >::performProcessing(), pcl::GridProjection< PointNT >::performReconstruction(), pcl::ConcaveHull< PointInT >::performReconstruction(), pcl::ConvexHull< PointInT >::performReconstruction2D(), pcl::ConvexHull< PointInT >::performReconstruction3D(), pcl::PointCloudDepthAndRGBtoXYZRGBA(), pcl::PointCloudRGBtoI(), pcl::io::pointCloudTovtkStructuredGrid(), pcl::PointCloudXYZHSVtoXYZRGB(), pcl::PointCloudXYZRGBAtoXYZHSV(), pcl::PointCloudXYZRGBtoXYZHSV(), pcl::PointCloudXYZRGBtoXYZI(), pcl::CloudSurfaceProcessing< PointInT, PointOutT >::process(), pcl::BilateralUpsampling< PointInT, PointOutT >::process(), pcl::MovingLeastSquares< PointInT, PointOutT >::process(), pcl::ColorGradientModality< PointInT >::processInputData(), pcl::SampleConsensusModelCircle2D< PointT >::projectPoints(), pcl::SampleConsensusModelCircle3D< PointT >::projectPoints(), pcl::SampleConsensusModelCone< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelCylinder< PointT, PointNT >::projectPoints(), pcl::SampleConsensusModelEllipse3D< PointT >::projectPoints(), pcl::SampleConsensusModelLine< PointT >::projectPoints(), pcl::SampleConsensusModelPlane< PointT >::projectPoints(), pcl::SampleConsensusModelSphere< PointT >::projectPoints(), pcl::SampleConsensusModelStick< PointT >::projectPoints(), pcl::SampleConsensusModelTorus< PointT, PointNT >::projectPoints(), pcl::PCDGrabber< PointT >::publish(), pcl::PointCloud< PointT >::push_back(), pcl::outofcore::OutofcoreOctreeBaseNode< ContainerT, PointT >::queryBBIncludes(), pcl::io::LZFDepth16ImageReader::read(), pcl::io::LZFRGB24ImageReader::read(), pcl::io::LZFYUV422ImageReader::read(), pcl::io::LZFBayer8ImageReader::read(), pcl::io::LZFDepth16ImageReader::readOMP(), pcl::io::LZFRGB24ImageReader::readOMP(), pcl::io::LZFYUV422ImageReader::readOMP(), pcl::io::LZFBayer8ImageReader::readOMP(), pcl::SurfaceReconstruction< PointInT >::reconstruct(), pcl::ConcaveHull< PointInT >::reconstruct(), pcl::ConvexHull< PointInT >::reconstruct(), pcl::removeNaNFromPointCloud(), pcl::removeNaNNormalsFromPointCloud(), pcl::PointCloud< PointT >::resize(), pcl::OrganizedConnectedComponentSegmentation< PointT, PointLT >::segment(), pcl::SegmentDifferences< PointT >::segment(), pcl::Registration< PointSource, PointTarget, float >::setInputSource(), pcl::visualization::ImageViewer::showCorrespondences(), pcl::Edge< PointInT, PointOutT >::sobelMagnitudeDirection(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::spatialGradient(), pcl::Morphology< PointT >::subtractionBinary(), pcl::PointCloud< PointT >::swap(), pcl::people::GroundBasedPeopleDetectionApp< PointT >::swapDimensions(), pcl::toPCLPointCloud2(), pcl::tracking::PyramidalKLTTracker< PointInT, IntensityT >::track(), pcl::transformPointCloud(), pcl::transformPointCloudWithNormals(), pcl::Morphology< PointT >::unionBinary(), pcl::RangeImageBorderExtractor::updatedScoreAccordingToNeighborValues(), pcl::io::vtkPolyDataToPointCloud(), pcl::io::vtkStructuredGridToPointCloud(), and pcl::PCDWriter::writeASCII().
Документация этого класса создана на основе следующих файлов:
- pcl/common/distances.h
- pcl/point_cloud.h
© 2009–2012, Willow Garage, Inc.
© 2012–, Open Perception, Inc.
Licensed under the BSD License.
https://pointclouds.org/documentation/classpcl_1_1_point_cloud.html


