TransformationEstimation представляет базовый класс для методов оценки преобразования на основе: Подробнее...
#include <pcl/registration/transformation_estimation.h>
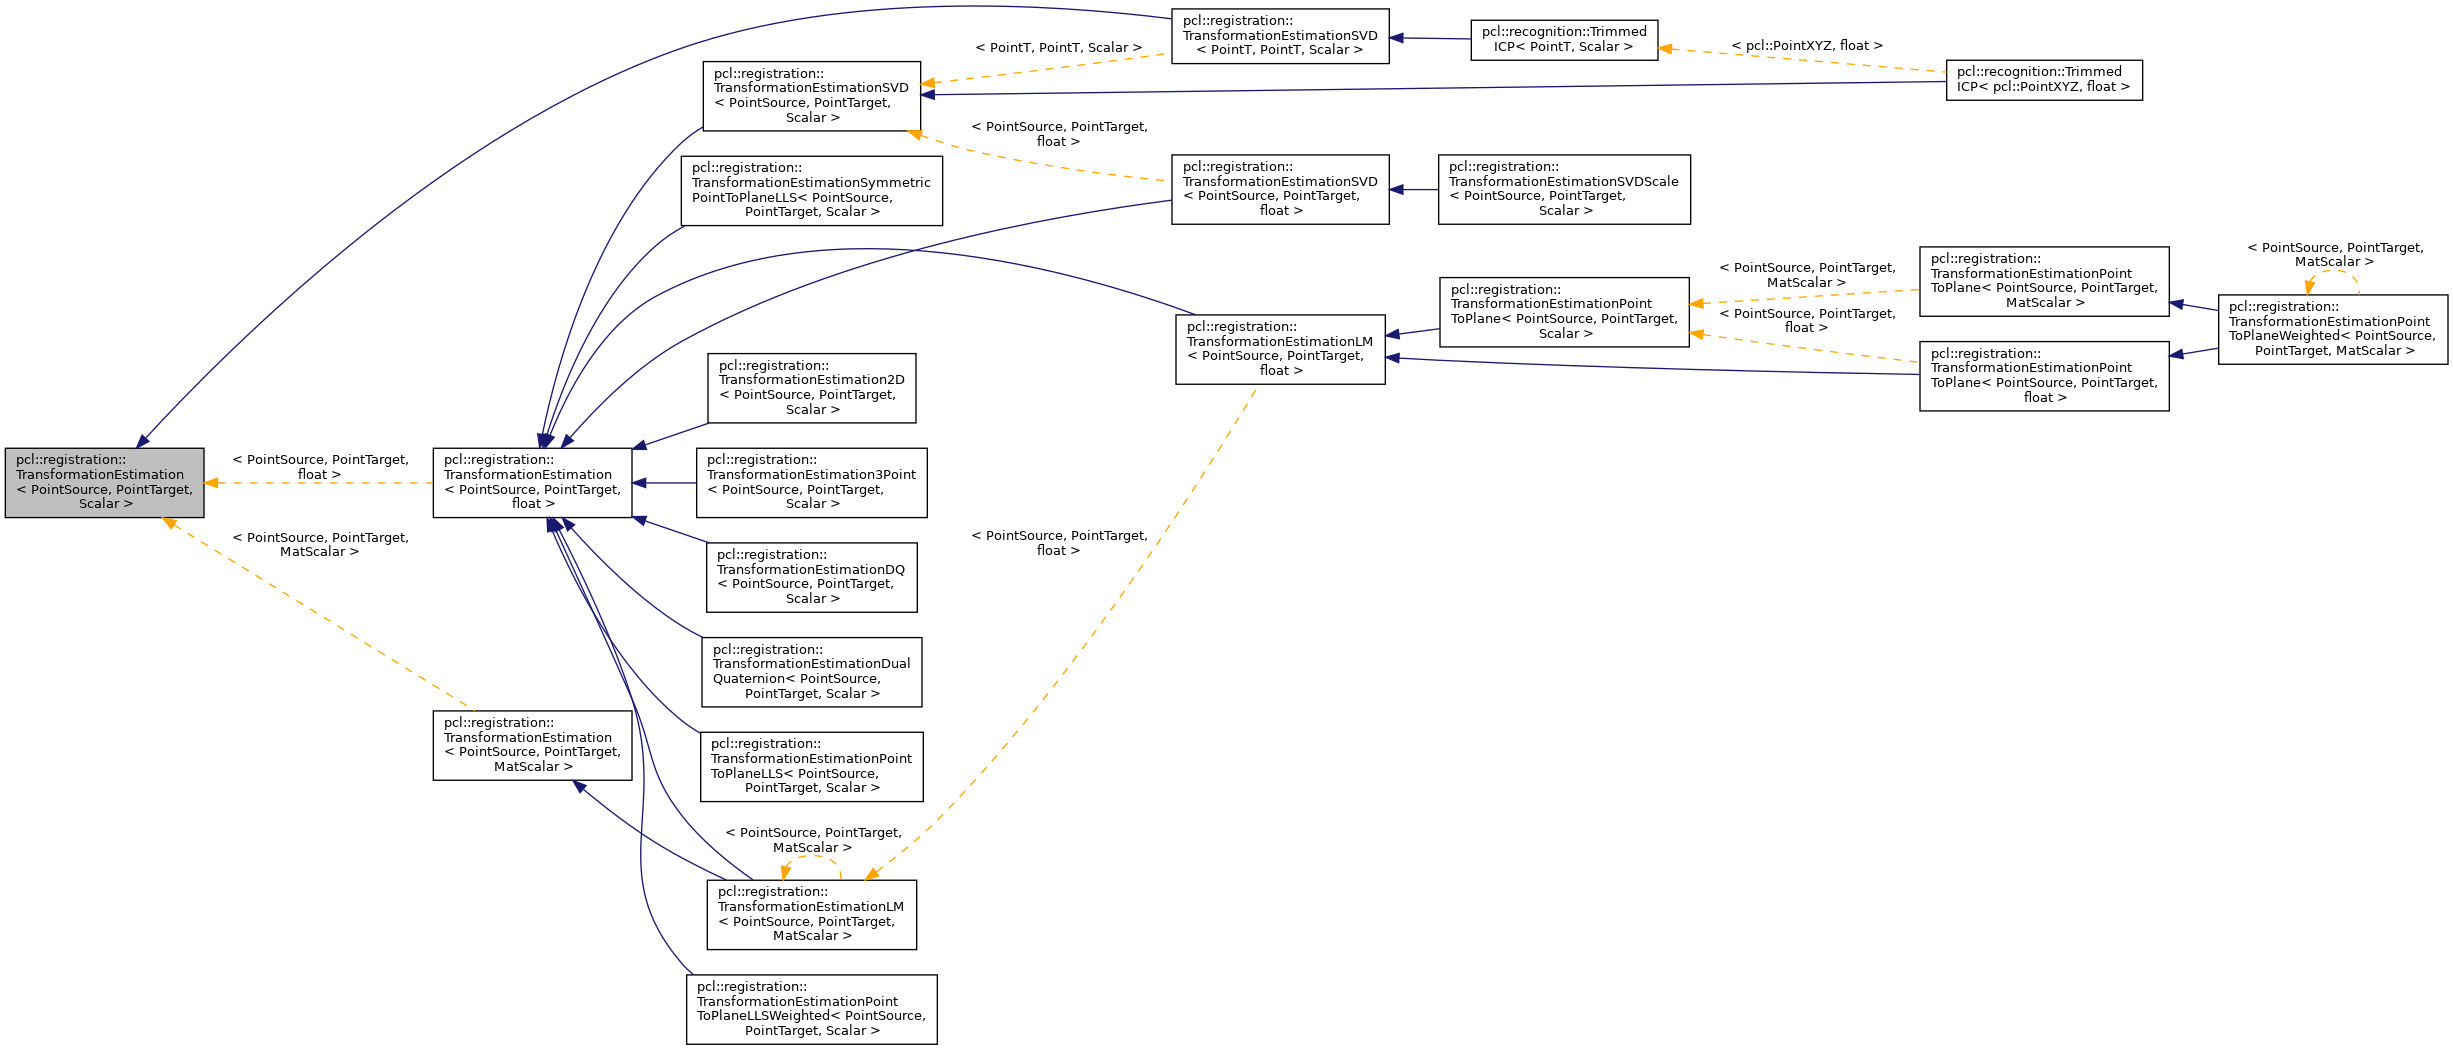
Общедоступные типы | |
| using | Matrix4 = Eigen::Matrix< Scalar, 4, 4 > |
| using | Ptr = shared_ptr< TransformationEstimation< PointSource, PointTarget, Scalar > > |
| using | ConstPtr = shared_ptr< const TransformationEstimation< PointSource, PointTarget, Scalar > > |
Общедоступные функции-члены | |
| TransformationEstimation ()=default | |
| virtual | ~TransformationEstimation ()=default |
| virtual void | estimateRigidTransformation (const pcl::PointCloud< PointSource > &cloud_src, const pcl::PointCloud< PointTarget > &cloud_tgt, Matrix4 &transformation_matrix) const =0 | tr>
| Оценить преобразование жёсткого вращения между исходным и целевым облаками точек. Подробнее... |
|
| virtual void | estimateRigidTransformation (const pcl::PointCloud< PointSource > &cloud_src, const pcl::Indices &indices_src, const pcl::PointCloud< PointTarget > &cloud_tgt, Matrix4 &transformation_matrix) const =0 |
| Оценить преобразование жёсткого вращения между исходным и целевым облаками точек. Подробнее... |
|
| virtual void | estimateRigidTransformation (const pcl::PointCloud< PointSource > &cloud_src, const pcl::Indices &indices_src, const pcl::PointCloud< PointTarget > &cloud_tgt, const pcl::Indices &indices_tgt, Matrix4 &transformation_matrix) const =0 |
| Оценить преобразование жёсткого вращения между исходным и целевым облаками точек. Подробнее... |
|
| virtual void | estimateRigidTransformation (const pcl::PointCloud< PointSource > &cloud_src, const pcl::PointCloud< PointTarget > &cloud_tgt, const pcl::Correspondences &correspondences, Matrix4 &transformation_matrix) const =0 |
| Оценить преобразование жёсткого вращения между исходным и целевым облаками точек. Подробнее... |
|
Подробное описание
template<typename PointSource, typename PointTarget, typename Scalar = float>
class pcl::registration::TransformationEstimation< PointSource, PointTarget, Scalar >
TransformationEstimation представляет базовый класс для методов оценки преобразования на основе:
- векторов соответствий
- двух облаков точек (исходного и целевого) одинакового размера
- облака точек с набором индексов (исходного) и другого облака точек (целевого)
- двух облаков точек с двумя наборами индексов (исходным и целевым) одинакового размера
- Примечание
- Класс параметризуется типами исходных и целевых точек, а также скалярным типом элементов выходной матрицы преобразования (например, float или double). Тип по умолчанию: float.
Определение находится в строке 62 файла transformation_estimation.h.
Описание псевдонимов типов-членов
ConstPtr
| using pcl::registration::TransformationEstimation< PointSource, PointTarget, Scalar >::ConstPtr = shared_ptr<const TransformationEstimation<PointSource, PointTarget, Scalar> > |
Определение находится в строке 119 файла transformation_estimation.h.
Matrix4
| using pcl::registration::TransformationEstimation< PointSource, PointTarget, Scalar >::Matrix4 = Eigen::Matrix<Scalar, 4, 4> |
Определение находится в строке 64 файла transformation_estimation.h.
Ptr
| using pcl::registration::TransformationEstimation< PointSource, PointTarget, Scalar >::Ptr = shared_ptr<TransformationEstimation<PointSource, PointTarget, Scalar> > |
Определение находится в строке 118 файла transformation_estimation.h.
Описание конструкторов и деструктора
TransformationEstimation()
| default |
~TransformationEstimation()
| virtualdefault |
Описание функций-членов
estimateRigidTransformation() [1/4]
| pure virtual |
Оценить преобразование жёсткого вращения между исходным и целевым облаками точек.
- Параметры
-
[in] cloud_src исходный набор данных облака точек [in] indices_src вектор индексов, задающий интересующие точки в cloud_src [in] cloud_tgt целевой набор данных облака точек [in] indices_tgt вектор индексов, задающий соответствия интересующих точек из indices_src [out] transformation_matrix результирующая матрица преобразования
Реализовано в pcl::registration::TransformationEstimationSVD< PointT, PointT, Scalar >.
estimateRigidTransformation() [2/4]
| pure virtual |
Оценить преобразование жёсткого вращения между исходным и целевым облаками точек.
- Параметры
-
[in] cloud_src исходный набор данных облака точек [in] indices_src вектор индексов, задающий интересующие точки в cloud_src [in] cloud_tgt целевой набор данных облака точек [out] transformation_matrix результирующая матрица преобразования
Реализовано в pcl::registration::TransformationEstimationSVD< PointT, PointT, Scalar >.
estimateRigidTransformation() [3/4]
| pure virtual |
Оценить преобразование жёсткого вращения между исходным и целевым облаками точек.
- Параметры
-
[in] cloud_src исходный набор данных облака точек [in] cloud_tgt целевой набор данных облака точек [in] correspondences вектор соответствий между исходным и целевым облаками точек [out] transformation_matrix результирующая матрица преобразования
Реализовано в pcl::registration::TransformationEstimationSVD< PointT, PointT, Scalar >.
estimateRigidTransformation() [4/4]
| pure virtual |
Оценить преобразование жёсткого вращения между исходным и целевым облаками точек.
- Параметры
-
[in] cloud_src исходный набор данных облака точек [in] cloud_tgt целевой набор данных облака точек [out] transformation_matrix результирующая матрица преобразования
Реализовано в pcl::registration::TransformationEstimationSVD< PointT, PointT, Scalar >.
Документация этого класса создана на основе следующего файла:
- pcl/registration/transformation_estimation.h
© 2009–2012, Willow Garage, Inc.
© 2012–, Open Perception, Inc.
Licensed under the BSD License.
https://pointclouds.org/documentation/classpcl_1_1registration_1_1_transformation_estimation.html


