Базовый класс PCL. Подробнее...
#include <pcl/pcl_base.h>
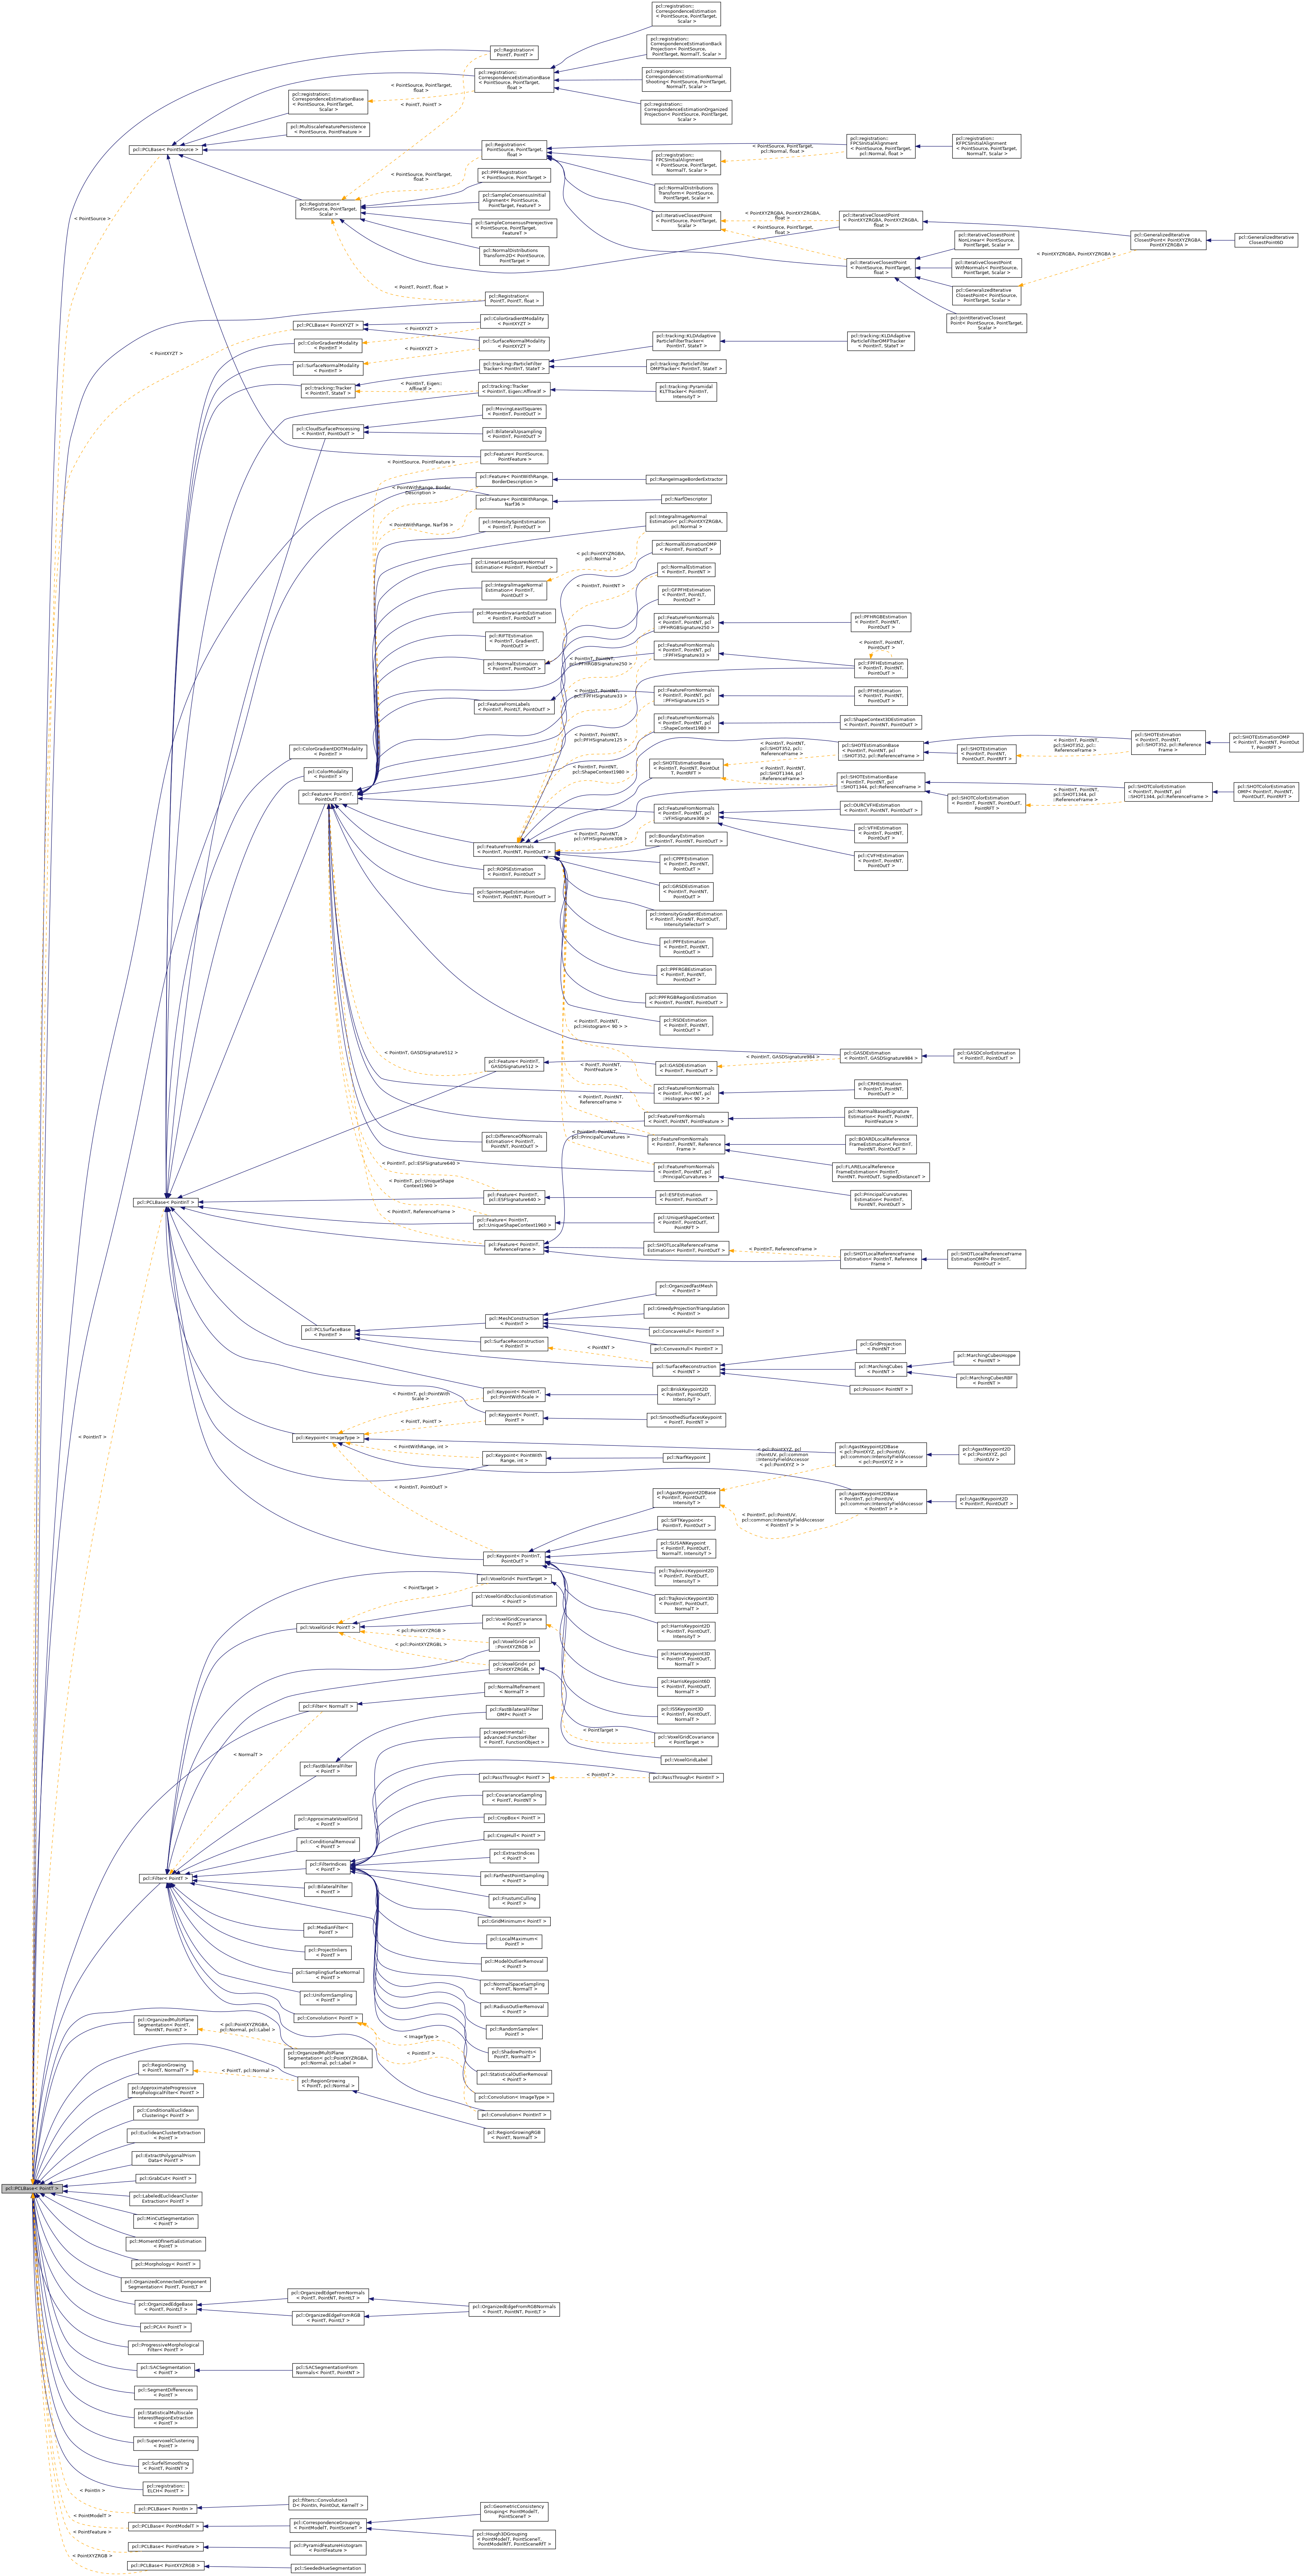

Открытые типы | |
| using | PointCloud = pcl::PointCloud< PointT > |
| using | PointCloudPtr = typename PointCloud::Ptr |
| using | PointCloudConstPtr = typename PointCloud::ConstPtr |
| using | PointIndicesPtr = PointIndices::Ptr |
| using | PointIndicesConstPtr = PointIndices::ConstPtr |
Открытые методы-члены | |
| PCLBase () | |
| Конструктор без параметров. Подробнее... |
|
| PCLBase (const PCLBase &base) | |
| Конструктор копирования. Подробнее... |
|
| virtual | ~PCLBase ()=default |
| Деструктор. Подробнее... |
|
| virtual void | setInputCloud (const PointCloudConstPtr &cloud) |
| Задать указатель на входной набор данных. Подробнее... |
|
| PointCloudConstPtr const | getInputCloud () const |
| Получить указатель на входной набор данных облака точек. Подробнее... |
|
| virtual void | setIndices (const IndicesPtr &indices) |
| Задать указатель на вектор индексов, представляющих входные данные. Подробнее... |
|
| virtual void | setIndices (const IndicesConstPtr &indices) |
| Задать указатель на вектор индексов, представляющих входные данные. Подробнее... |
|
| virtual void | setIndices (const PointIndicesConstPtr &indices) |
| Задать указатель на вектор индексов, представляющих входные данные. Подробнее... |
|
| virtual void | setIndices (std::size_t row_start, std::size_t col_start, std::size_t nb_rows, std::size_t nb_cols) |
| Задать индексы точек, расположенных в интересующей области облака точек. Подробнее... |
|
| IndicesPtr | getIndices () |
| Получить указатель на используемый вектор индексов. Подробнее... |
|
| IndicesConstPtr const | getIndices () const |
| Получить указатель на используемый вектор индексов. Подробнее... |
|
| const PointT & | operator[] (std::size_t pos) const |
| Переопределяет оператор [] класса PointCloud, чтобы сократить код. Подробнее... |
|
Защищённые методы-члены | |
| bool | initCompute () |
| Этот метод следует вызывать перед началом фактических вычислений. Подробнее... |
|
| bool | deinitCompute () |
| Этот метод следует вызывать после завершения фактических вычислений. Подробнее... |
|
Защищённые атрибуты | |
| PointCloudConstPtr | input_ |
| Входной набор данных облака точек. Подробнее... |
|
| IndicesPtr | indices_ |
| Указатель на вектор используемых индексов точек. Подробнее... |
|
| bool | use_indices_ |
| Установлено в true, если используются индексы точек. Подробнее... |
|
| bool | fake_indices_ |
| Если набор индексов не задан, создаётся фиктивный набор индексов, соответствующий входному PointCloud. Подробнее... |
|
Подробное описание
template<typename PointT>
class pcl::PCLBase< PointT >
Базовый класс PCL.
Реализует методы, используемые большинством алгоритмов PCL.
Определение в строке 69 файла pcl_base.h.
Документация псевдонимов типов-членов
PointCloud
| using pcl::PCLBase< PointT >::PointCloud = pcl::PointCloud<PointT> |
Определение в строке 72 файла pcl_base.h.
PointCloudConstPtr
| using pcl::PCLBase< PointT >::PointCloudConstPtr = typename PointCloud::ConstPtr |
Определение в строке 74 файла pcl_base.h.
PointCloudPtr
| using pcl::PCLBase< PointT >::PointCloudPtr = typename PointCloud::Ptr |
Определение в строке 73 файла pcl_base.h.
PointIndicesConstPtr
| using pcl::PCLBase< PointT >::PointIndicesConstPtr = PointIndices::ConstPtr |
Определение в строке 77 файла pcl_base.h.
PointIndicesPtr
| using pcl::PCLBase< PointT >::PointIndicesPtr = PointIndices::Ptr |
Определение в строке 76 файла pcl_base.h.
Документация конструкторов и деструктора
PCLBase() [1/2]
| pcl::PCLBase< PointT >::PCLBase |
Конструктор без параметров.
Определение в строке 46 файла pcl_base.hpp.
PCLBase() [2/2]
| pcl::PCLBase< PointT >::PCLBase | ( | const PCLBase< PointT > & | base | ) |
Конструктор копирования.
Определение в строке 55 файла pcl_base.hpp.
~PCLBase()
| virtualdefault |
Деструктор.
Документация функций-членов
deinitCompute()
| protected |
Этот метод следует вызывать после завершения вычислений.
Определение в строке 175 файла pcl_base.hpp.
Используется в pcl::FilterIndices< PointT >::filter() и pcl::Filter< PointT >::filter().
getIndices() [1/2]
| inline |
Получить указатель на используемый вектор индексов.
Определение в строке 129 файла pcl_base.h.
Ссылки на pcl::PCLBase< PointT >::indices_.
getIndices() [2/2]
| inline |
Получить указатель на используемый вектор индексов.
Определение в строке 133 файла pcl_base.h.
Ссылки на pcl::PCLBase< PointT >::indices_.
getInputCloud()
| inline |
Получить указатель на набор входных облачных данных.
Определение в строке 96 файла pcl_base.h.
Ссылки на pcl::PCLBase< PointT >::input_.
initCompute()
| protected |
Этот метод следует вызывать перед началом вычислений.
Внутри initCompute() выполняет следующие действия:
- проверяет, задан ли входной набор данных, и в противном случае возвращает false
- проверяет, задан ли набор входных индексов. Если да, возвращает true.
- если входные индексы не заданы, создаётся фиктивный набор, который используется до тех пор, пока:
- либо не будет задан новый набор с помощью setIndices(), либо
- не будет задано новое облако с другим набором точек. Это приведёт к обновлению набора фиктивных индексов
Определение в строке 138 файла pcl_base.hpp.
Используется в pcl::FilterIndices< PointT >::filter() и pcl::Filter< PointT >::filter().
operator[]()
| inline |
Переопределяет оператор [] класса PointCloud, чтобы сократить код.
- Примечание
- этот метод можно вызвать вместо (*input_)[(*indices_)[pos]] или (*input_)[(*indices_)[pos]]
- Параметры
-
[in] pos позиция в векторе indices_
Определение в строке 140 файла pcl_base.h.
Ссылки на pcl::PCLBase< PointT >::indices_ и pcl::PCLBase< PointT >::input_.
setIndices() [1/4]
| virtual |
Предоставляет указатель на вектор индексов, представляющий входные данные.
- Параметры
-
[in] indices указатель на индексы, представляющие входные данные.
Переопределён в pcl::MomentOfInertiaEstimation< PointT > и pcl::PCA< PointT >.
Определение в строке 81 файла pcl_base.hpp.
setIndices() [2/4]
| virtual |
Предоставляет указатель на вектор индексов, представляющий входные данные.
- Параметры
-
[in] indices указатель на индексы, представляющие входные данные.
Переопределён в pcl::MomentOfInertiaEstimation< PointT > и pcl::PCA< PointT >.
Определение в строке 72 файла pcl_base.hpp.
Используется в pcl::people::GroundBasedPeopleDetectionApp< PointT >::compute(), pcl::registration::FPCSInitialAlignment< PointSource, PointTarget, NormalT, Scalar >::initCompute(), pcl::SHOTEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >::initCompute(), pcl::SHOTColorEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >::initCompute(), pcl::UniqueShapeContext< PointInT, PointOutT, PointRFT >::initCompute(), pcl::registration::KFPCSInitialAlignment< PointSource, PointTarget, NormalT, Scalar >::initCompute(), pcl::PCA< PointT >::setIndices(), pcl::MomentOfInertiaEstimation< PointT >::setIndices() и pcl::ism::ImplicitShapeModelEstimation< FeatureSize, PointT, NormalT >::simplifyCloud().
setIndices() [3/4]
| virtual |
Предоставляет указатель на вектор индексов, представляющий входные данные.
- Параметры
-
[in] indices указатель на индексы, представляющие входные данные.
Переопределён в pcl::MomentOfInertiaEstimation< PointT > и pcl::PCA< PointT >.
Определение в строке 90 файла pcl_base.hpp.
setIndices() [4/4]
| virtual |
Задаёт индексы точек, расположенных в интересующей области облака точек.
- Примечание
- не следует вызывать этот метод для неорганизованных облаков точек!
- Параметры
-
[in] row_start смещение по строкам [in] col_start смещение по столбцам [in] nb_rows количество учитываемых строк, включая row_start [in] nb_cols количество учитываемых столбцов, включая col_start
Переопределён в pcl::MomentOfInertiaEstimation< PointT > и pcl::PCA< PointT >.
Определение в строке 99 файла pcl_base.hpp.
setInputCloud()
| virtual |
Предоставляет указатель на входной набор данных.
- Параметры
-
[in] cloud константный разделяемый указатель boost на сообщение PointCloud
Переопределён в pcl::MinCutSegmentation< PointT >, pcl::GrabCut< PointT >, pcl::Hough3DGrouping< PointModelT, PointSceneT, PointModelRfT, PointSceneRfT >, pcl::MomentOfInertiaEstimation< PointT > и pcl::PCA< PointT >.
Определение в строке 65 файла pcl_base.hpp.
Используется в pcl::LocalMaximum< PointT >::applyFilterIndices(), pcl::people::GroundBasedPeopleDetectionApp< PointT >::compute(), pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::UnaryClassifier< PointT >::computeFPFH(), pcl::Hough3DGrouping< PointModelT, PointSceneT, PointModelRfT, PointSceneRfT >::computeRf(), pcl::CrfSegmentation< PointT >::createVoxelGrid(), pcl::HarrisKeypoint6D< PointInT, PointOutT, NormalT >::detectKeypoints(), pcl::SIFTKeypoint< PointInT, PointOutT >::detectKeypoints(), pcl::people::GroundBasedPeopleDetectionApp< PointT >::filter(), pcl::ISSKeypoint3D< PointInT, PointOutT, NormalT >::getBoundaryPoints(), pcl::kinfuLS::WorldModel< PointT >::getExistingData(), pcl::NormalDistributionsTransform< PointSource, PointTarget, Scalar >::init(), pcl::registration::FPCSInitialAlignment< PointSource, PointTarget, NormalT, Scalar >::initCompute(), pcl::SHOTEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >::initCompute(), pcl::SHOTColorEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >::initCompute(), pcl::UniqueShapeContext< PointInT, PointOutT, PointRFT >::initCompute(), pcl::registration::KFPCSInitialAlignment< PointSource, PointTarget, NormalT, Scalar >::initCompute(), pcl::OrganizedMultiPlaneSegmentation< PointT, PointNT, PointLT >::segment(), pcl::PCA< PointT >::setInputCloud(), pcl::MomentOfInertiaEstimation< PointT >::setInputCloud(), pcl::Hough3DGrouping< PointModelT, PointSceneT, PointModelRfT, PointSceneRfT >::setInputCloud(), pcl::registration::CorrespondenceEstimationBase< PointSource, PointTarget, Scalar >::setInputSource(), pcl::Registration< PointSource, PointTarget, Scalar >::setInputSource(), pcl::HypothesisVerification< ModelT, SceneT >::setSceneCloud(), pcl::kinfuLS::WorldModel< PointT >::setSliceAsNans() и pcl::ism::ImplicitShapeModelEstimation< FeatureSize, PointT, NormalT >::simplifyCloud().
Документация данных-членов
fake_indices_
| protected |
Если набор индексов не задан, создаётся набор фиктивных индексов, соответствующий входному PointCloud.
Определение в строке 156 файла pcl_base.h.
indices_
| protected |
Указатель на используемый вектор индексов точек.
Определение в строке 150 файла pcl_base.h.
Используется в pcl::PCLBase< PointT >::getIndices() и pcl::PCLBase< PointT >::operator[]().
input_
| protected |
Входной набор данных облака точек.
Определение в строке 147 файла pcl_base.h.
Используется в pcl::Filter< PointT >::filter(), pcl::PCLBase< PointT >::getInputCloud() и pcl::PCLBase< PointT >::operator[]().
use_indices_
| protected |
Устанавливается в true, если используются индексы точек.
Определение в строке 153 файла pcl_base.h.
Используется в pcl::ExtractIndices< PointT >::ExtractIndices().
Документация этого класса создана на основе следующих файлов:
- pcl/pcl_base.h
- pcl/impl/pcl_base.hpp
© 2009–2012, Willow Garage, Inc.
© 2012–, Open Perception, Inc.
Licensed under the BSD License.
https://pointclouds.org/documentation/classpcl_1_1_p_c_l_base.html


