|
| using |
PointCloudN = pcl::PointCloud< PointNT > |
|
| using |
PointCloudNPtr = typename PointCloudN::Ptr
|
|
| using |
PointCloudNConstPtr = typename PointCloudN::ConstPtr
|
|
| using |
Ptr = shared_ptr< FeatureFromNormals< PointInT, PointNT, PointOutT > > |
|
| using |
ConstPtr = shared_ptr< const FeatureFromNormals< PointInT, PointNT, PointOutT > > |
|
| using |
BaseClass = PCLBase< PointInT > |
|
| using |
Ptr = shared_ptr< Feature< PointInT, PointOutT > > |
|
| using |
ConstPtr = shared_ptr< const Feature< PointInT, PointOutT > > |
|
| using |
KdTree = pcl::search::Search< PointInT > |
|
| using |
KdTreePtr = typename KdTree::Ptr
|
|
| using |
PointCloudIn = pcl::PointCloud< PointInT > |
|
| using |
PointCloudInPtr = typename PointCloudIn::Ptr
|
|
| using |
PointCloudInConstPtr = typename PointCloudIn::ConstPtr
|
|
| using |
PointCloudOut = pcl::PointCloud< PointOutT > |
|
| using |
SearchMethod = std::function< int(std::size_t, double, pcl::Indices &, std::vector< float > &)> |
|
| using |
SearchMethodSurface = std::function< int(const PointCloudIn &cloud, std::size_t index, double, pcl::Indices &, std::vector< float > &)> |
|
| using |
PointCloud = pcl::PointCloud< PointInT > |
|
| using |
PointCloudPtr = typename PointCloud::Ptr
|
|
| using |
PointCloudConstPtr = typename PointCloud::ConstPtr
|
|
| using |
PointIndicesPtr = PointIndices::Ptr
|
|
| using |
PointIndicesConstPtr = PointIndices::ConstPtr
|
|
|
| |
FeatureFromNormals () |
| |
Пустой конструктор. Подробнее...
|
|
| void |
setInputNormals (const PointCloudNConstPtr &normals) |
| |
Передать указатель на входной набор данных, содержащий нормали точек набора данных XYZ. Подробнее...
|
|
|
PointCloudNConstPtr |
getInputNormals () const |
| |
Получить указатель на нормали входного облака точек XYZ. Подробнее...
|
|
| |
Feature () |
| |
Пустой конструктор. Подробнее...
|
|
| void |
setSearchSurface (const PointCloudInConstPtr &cloud) |
| |
Передать указатель на набор данных, содержащий дополнительные сведения для вычисления признаков каждой точки входного набора данных. Подробнее...
|
|
|
PointCloudInConstPtr |
getSearchSurface () const |
| |
Получить указатель на набор данных облака точек поверхности. Подробнее...
|
|
| void |
setSearchMethod (const KdTreePtr &tree) |
| |
Передать указатель на объект поиска. Подробнее...
|
|
|
KdTreePtr |
getSearchMethod () const |
| |
Получить указатель на используемый метод поиска. Подробнее...
|
|
| double |
getSearchParameter () const |
| |
Получить внутренний параметр поиска. Подробнее...
|
|
| void |
setKSearch (int k) |
| |
Задать количество k ближайших соседей, используемых для вычисления признаков. Подробнее...
|
|
| int |
getKSearch () const |
| |
Получить количество k ближайших соседей, используемых для вычисления признаков. Подробнее...
|
|
| void |
setRadiusSearch (double radius) |
| |
Задать радиус сферы, используемый для определения ближайших соседей при вычислении признаков. Подробнее...
|
|
| double |
getRadiusSearch () const |
| |
Получить радиус сферы, используемый для определения соседей. Подробнее...
|
|
| void |
compute (PointCloudOut &output) |
| |
Базовый метод вычисления признаков для всех точек, заданных в <setInputCloud (), setIndices ()>, с использованием поверхности из setSearchSurface () и пространственного локатора из setSearchMethod (). Подробнее...
|
|
| |
PCLBase () |
| |
Пустой конструктор. Подробнее...
|
|
| |
PCLBase (const PCLBase &base) |
| |
Конструктор копирования. Подробнее...
|
|
| virtual |
~PCLBase ()=default |
| |
Деструктор. Подробнее...
|
|
| virtual void |
setInputCloud (const PointCloudConstPtr &cloud) |
| |
Передать указатель на входной набор данных. Подробнее...
|
|
|
PointCloudConstPtr const |
getInputCloud () const |
| |
Получить указатель на входной набор данных облака точек. Подробнее...
|
|
| virtual void |
setIndices (const IndicesPtr &indices) |
| |
Передать указатель на вектор индексов, представляющий входные данные. Подробнее...
|
|
| virtual void |
setIndices (const IndicesConstPtr &indices) |
| |
Передать указатель на вектор индексов, представляющий входные данные. Подробнее...
|
|
| virtual void |
setIndices (const PointIndicesConstPtr &indices) |
| |
Передать указатель на вектор индексов, представляющий входные данные. Подробнее...
|
|
| virtual void |
setIndices (std::size_t row_start, std::size_t col_start, std::size_t nb_rows, std::size_t nb_cols) |
| |
Задать индексы точек, расположенных в области интереса облака точек. Подробнее...
|
|
|
IndicesPtr |
getIndices () |
| |
Получить указатель на используемый вектор индексов. Подробнее...
|
|
|
IndicesConstPtr const |
getIndices () const |
| |
Получить указатель на используемый вектор индексов. Подробнее...
|
|
| const PointInT & |
operator[] (std::size_t pos) const |
| |
Переопределить оператор PointCloud operator[] для сокращения кода. Подробнее...
|
|
|
| virtual bool |
initCompute () |
| |
Этот метод следует вызвать перед началом фактических вычислений. Подробнее...
|
|
| const std::string & |
getClassName () const |
| |
Получить строковое представление имени этого класса. Подробнее...
|
|
| virtual bool |
deinitCompute () |
| |
Этот метод следует вызвать после завершения фактических вычислений. Подробнее...
|
|
| int |
searchForNeighbors (std::size_t index, double parameter, pcl::Indices &indices, std::vector< float > &distances) const |
| |
Найти k ближайших соседей с помощью пространственного локатора, заданного методом setSearchmethod, и указанной поверхности, заданной методом setSearchSurface. Подробнее...
|
|
| int |
searchForNeighbors (const PointCloudIn &cloud, std::size_t index, double parameter, pcl::Indices &indices, std::vector< float > &distances) const |
| |
Найти k ближайших соседей с помощью пространственного локатора, заданного методом setSearchmethod, и указанной поверхности, заданной методом setSearchSurface. Подробнее...
|
|
| bool |
initCompute () |
| |
Этот метод следует вызвать перед началом фактических вычислений. Подробнее...
|
|
| bool |
deinitCompute () |
| |
Этот метод следует вызвать после завершения фактических вычислений. Подробнее...
|
|
template<typename PointInT, typename PointNT, typename PointOutT>
class pcl::FeatureFromNormals< PointInT, PointNT, PointOutT >
Определение в строке 308 файла feature.h.
template<typename PointInT , typename PointNT , typename PointOutT >
Задаёт указатель на входной набор данных, содержащий нормали точек набора данных XYZ.
Если для поиска задана поверхность, отличная от входного облака, нормали должны соответствовать поверхности поиска, а не входному облаку!
- Параметры
-
| [in] |
normals |
константный разделяемый указатель boost на облако точек PointCloud с нормалями. По соглашению, L2-норма каждой нормали должна быть равна 1. |
Определение в строке 339 файла feature.h.
Ссылки: pcl::FeatureFromNormals< PointInT, PointNT, PointOutT >::normals_.
Используется в: pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::UnaryClassifier< PointT >::computeFPFH(), pcl::Hough3DGrouping< PointModelT, PointSceneT, PointModelRfT, PointSceneRfT >::computeRf(), pcl::HarrisKeypoint6D< PointInT, PointOutT, NormalT >::detectKeypoints() и pcl::ism::ImplicitShapeModelEstimation< FeatureSize, PointT, NormalT >::estimateFeatures().
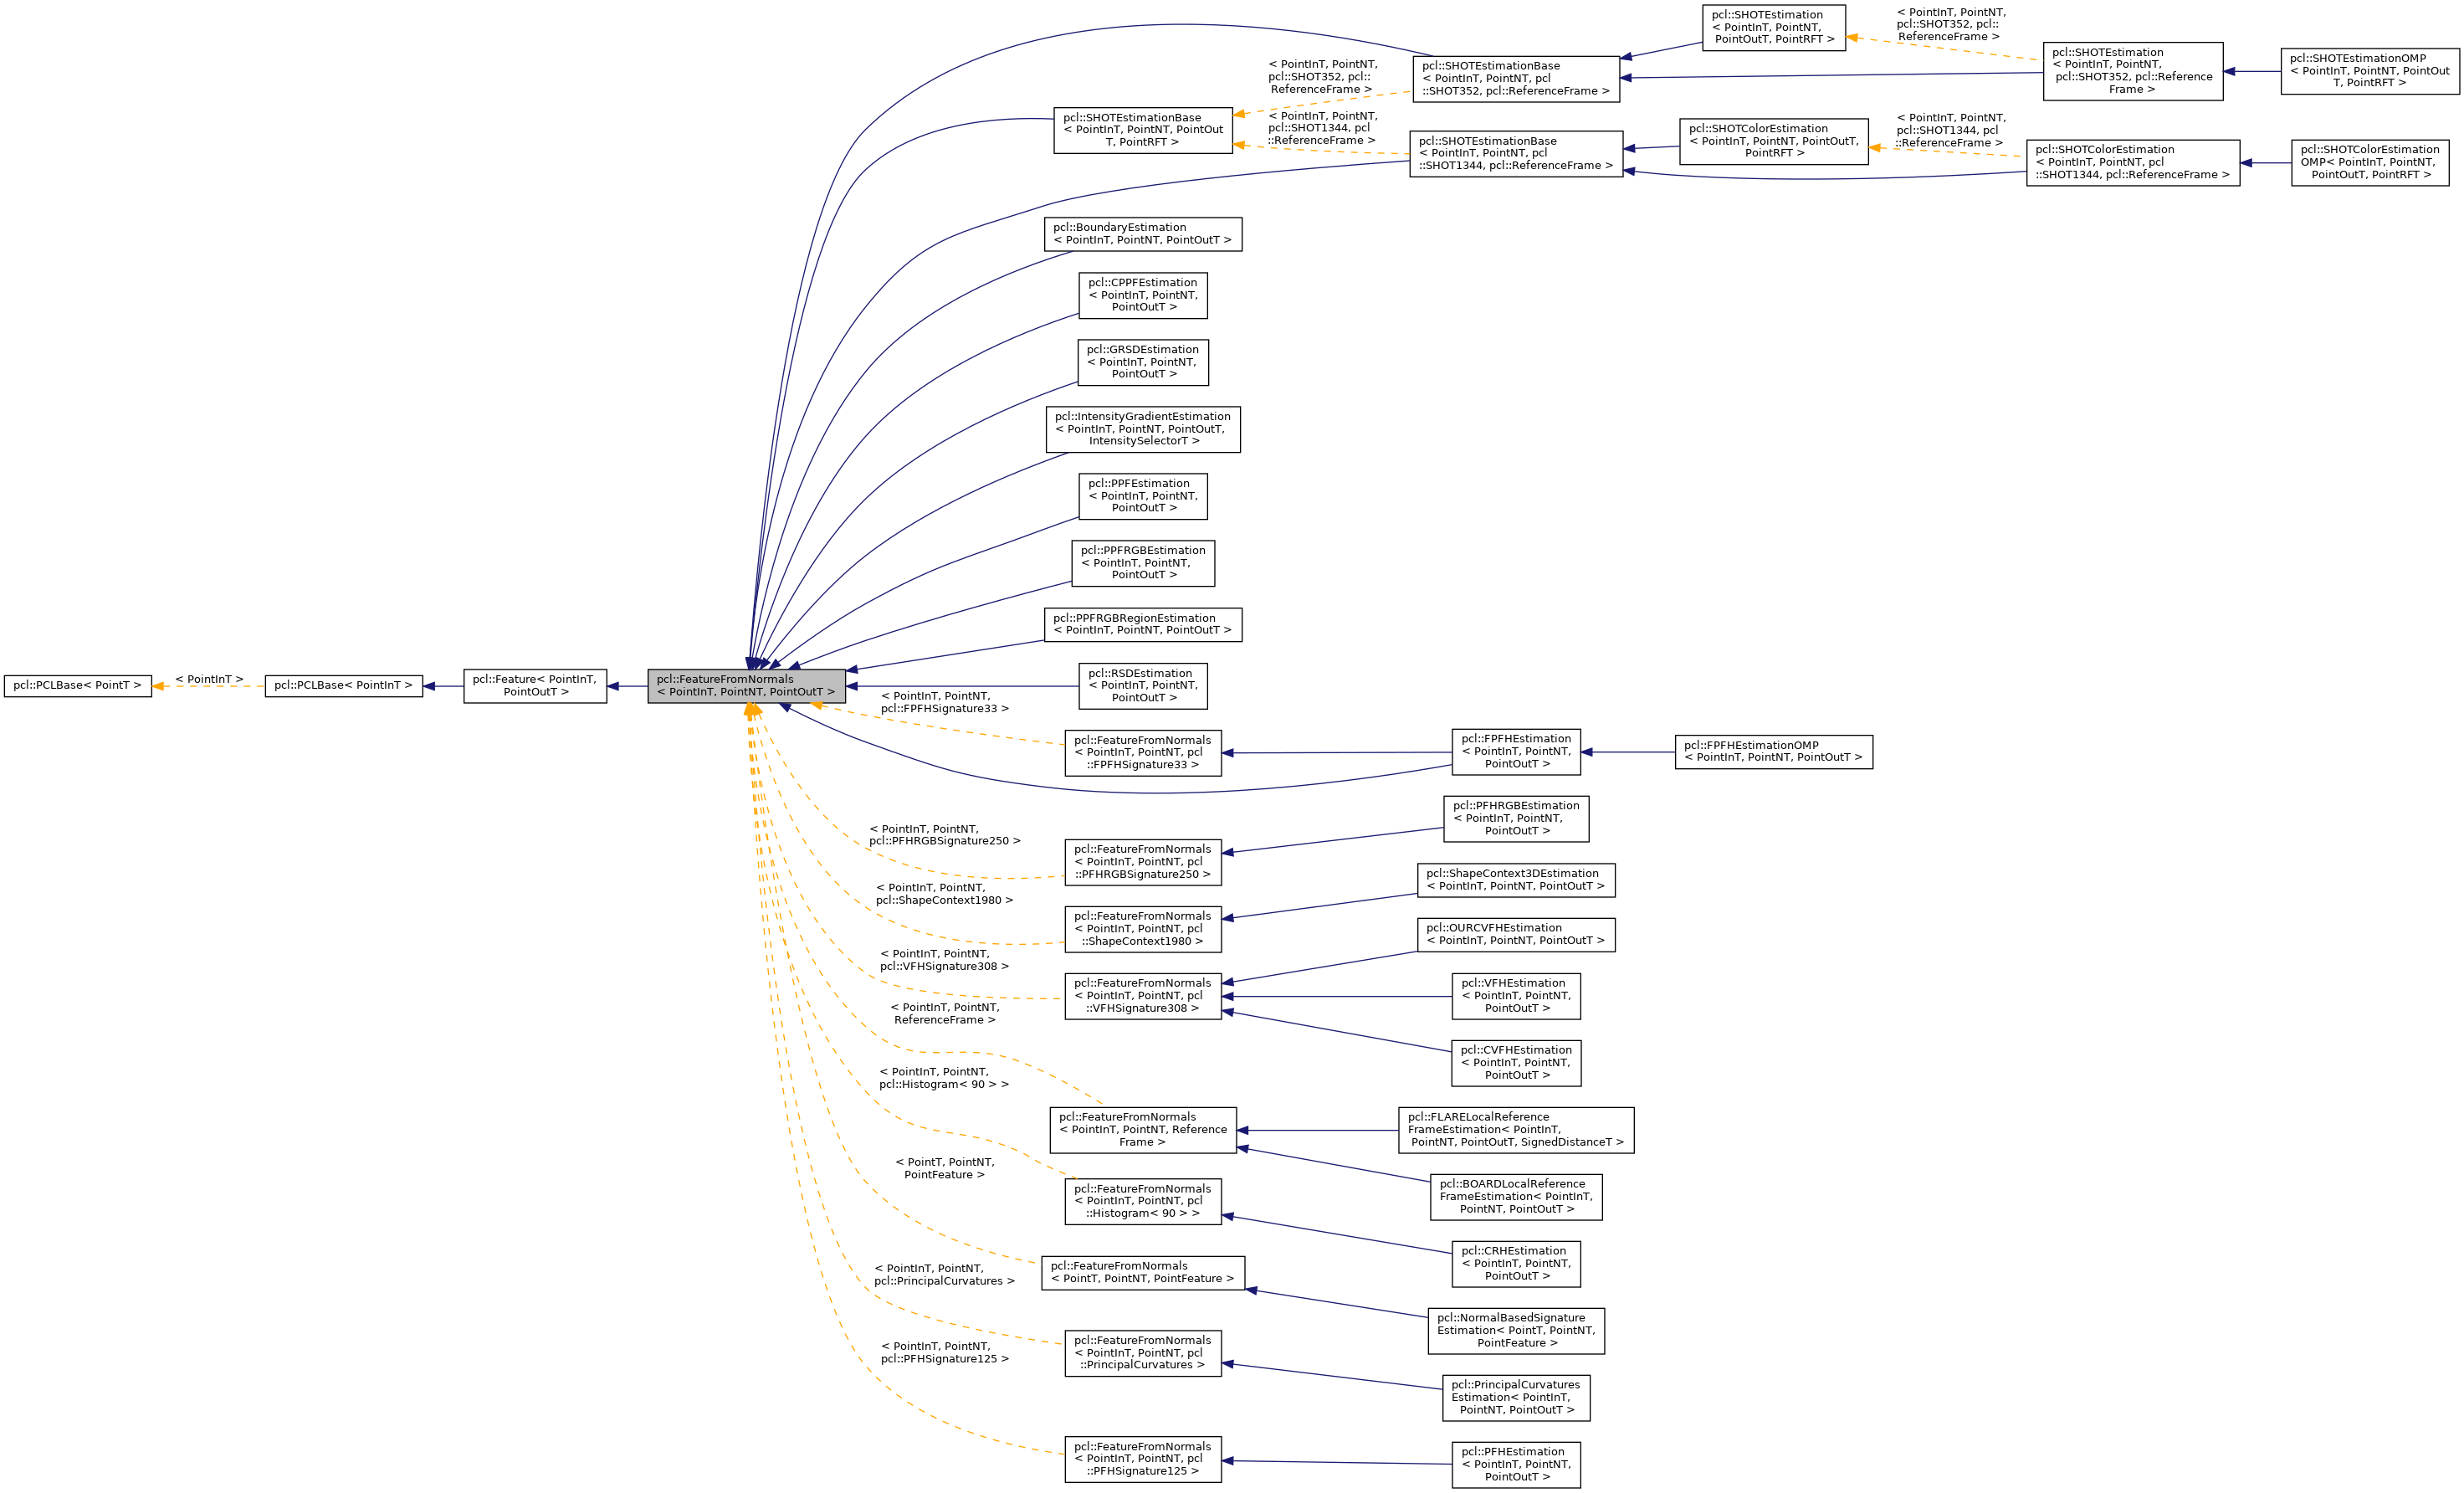

 Общедоступные типы, унаследованные от pcl::Feature< PointInT, PointOutT >


