Feature — базовый класс признаков. Подробнее...
#include <pcl/features/feature.h>
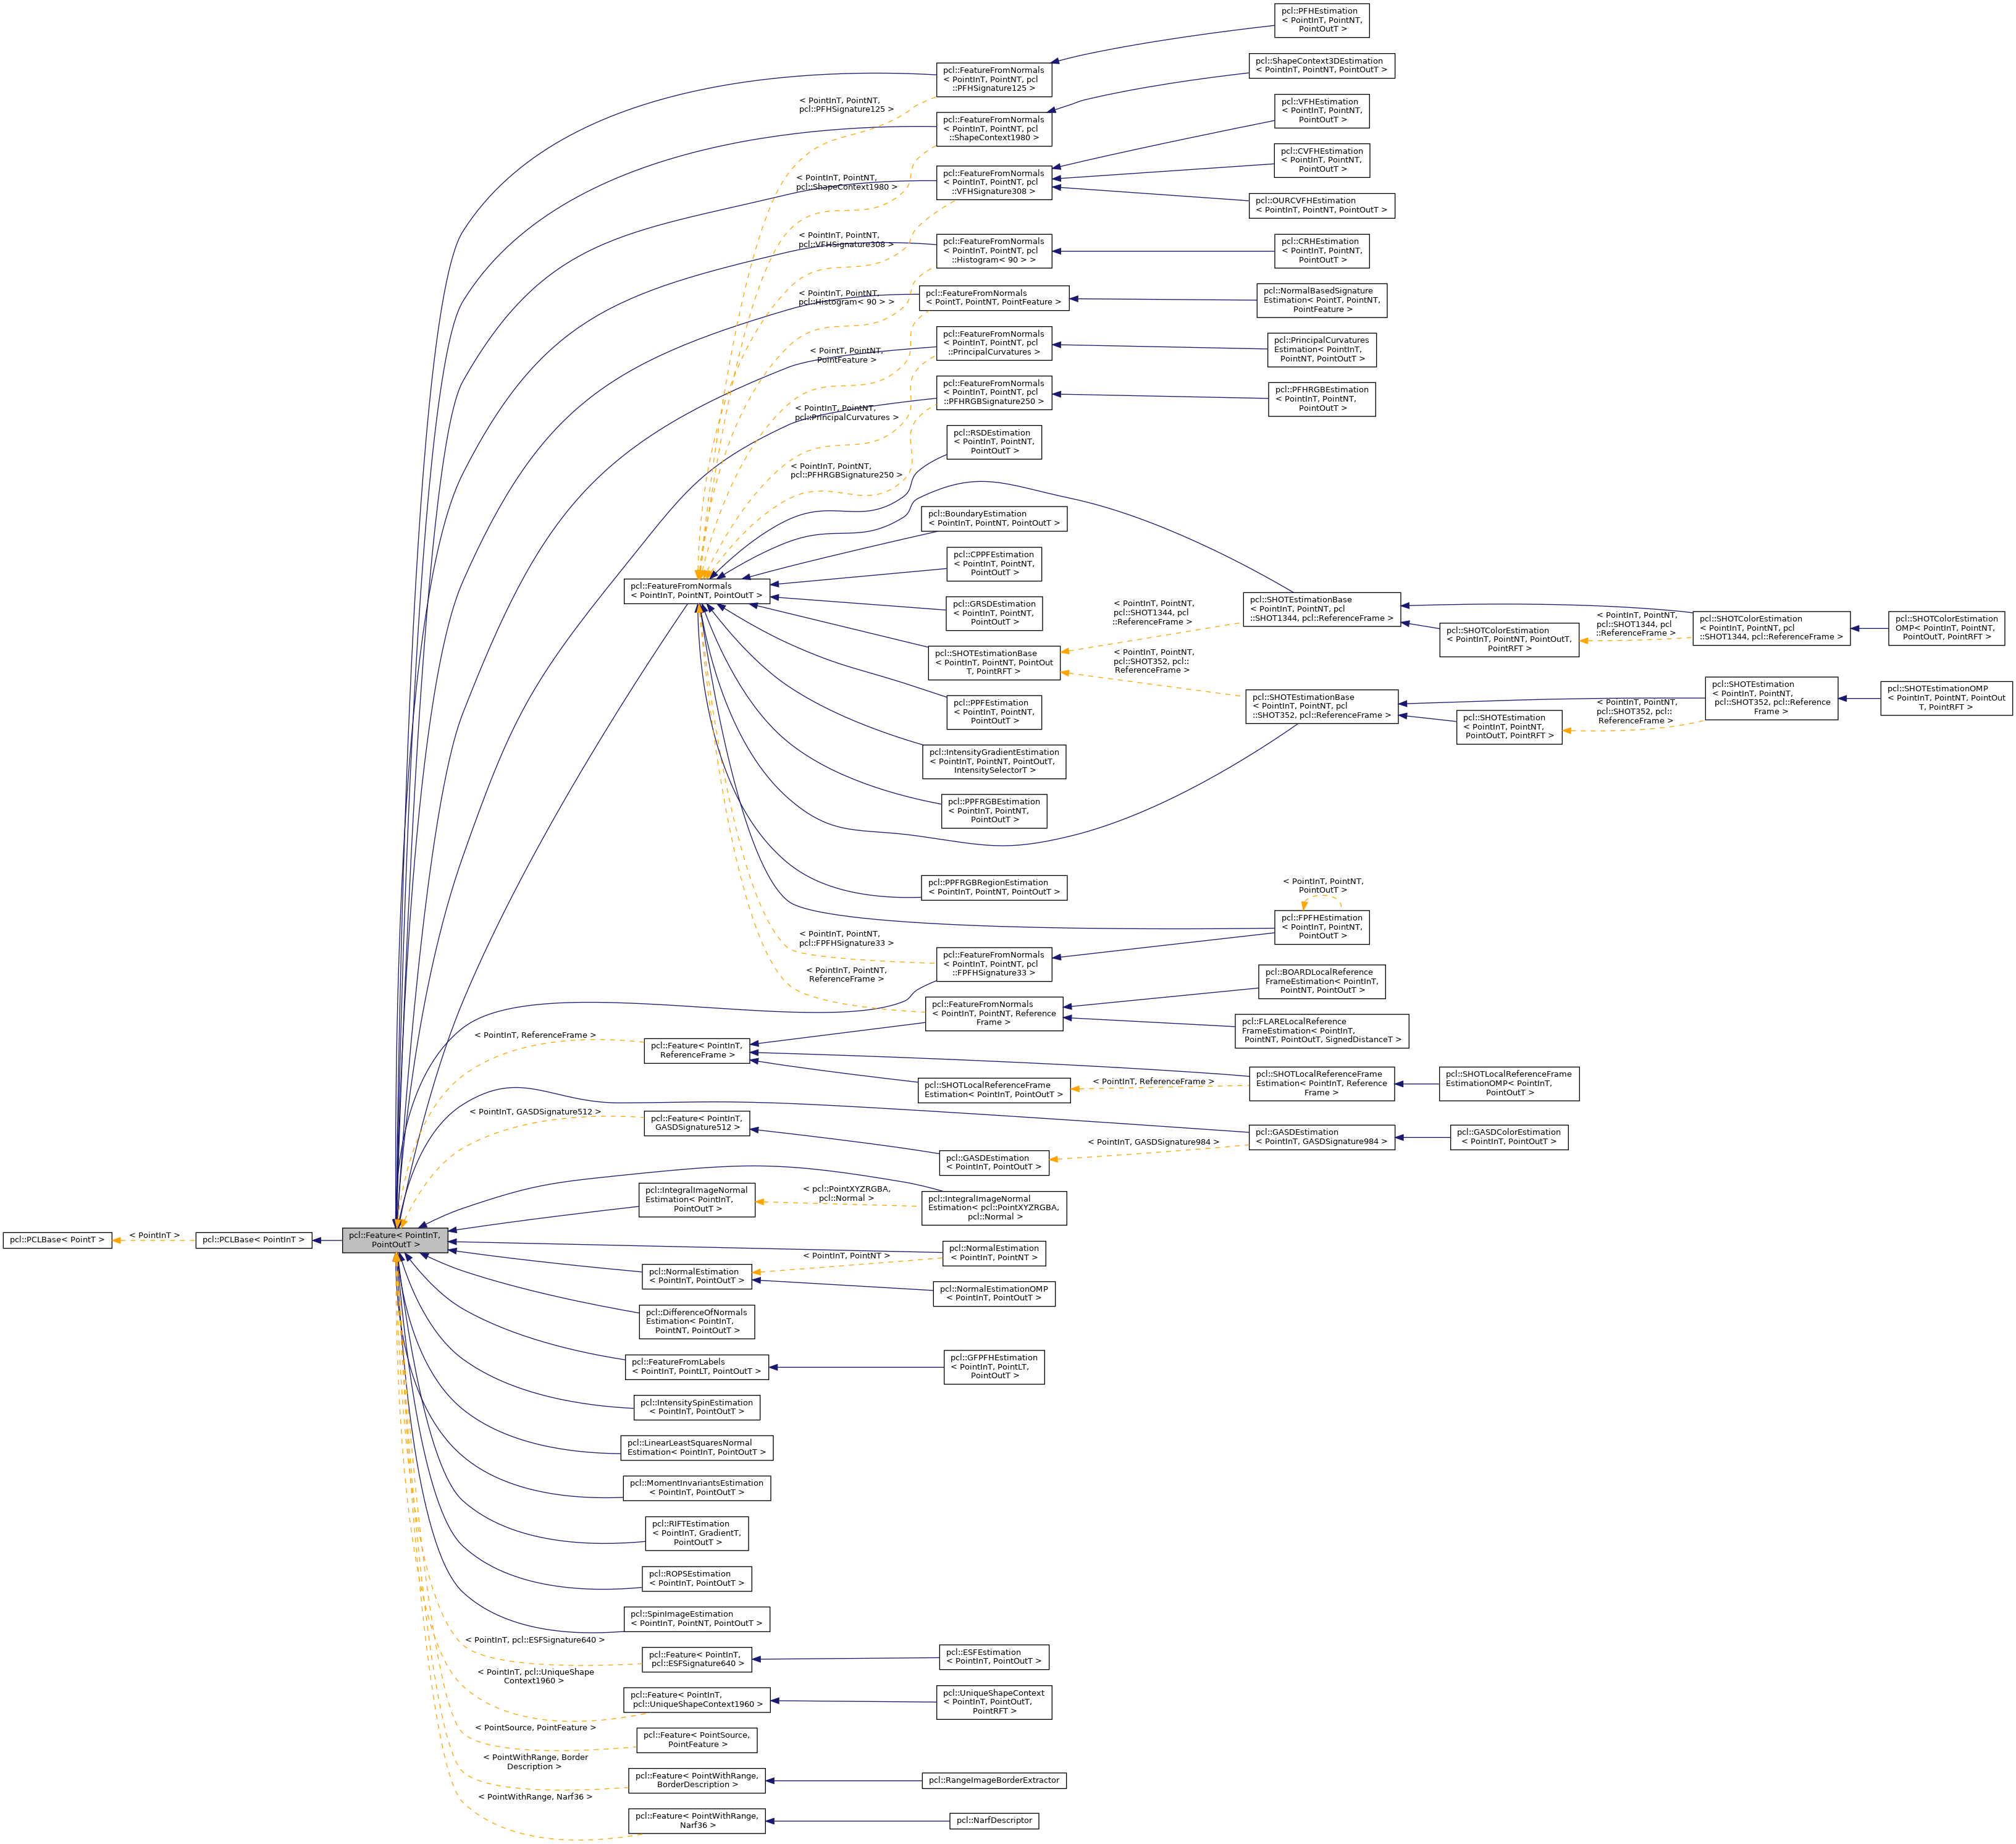

Общедоступные типы | |
| using | BaseClass = PCLBase< PointInT > |
| using | Ptr = shared_ptr< Feature< PointInT, PointOutT > > |
| using | ConstPtr = shared_ptr< const Feature< PointInT, PointOutT > > |
| using | KdTree = pcl::search::Search< PointInT > |
| using | KdTreePtr = typename KdTree::Ptr |
| using | PointCloudIn = pcl::PointCloud< PointInT > |
| using | PointCloudInPtr = typename PointCloudIn::Ptr |
| using | PointCloudInConstPtr = typename PointCloudIn::ConstPtr |
| using | PointCloudOut = pcl::PointCloud< PointOutT > |
| using | SearchMethod = std::function< int(std::size_t, double, pcl::Indices &, std::vector< float > &)> |
| using | SearchMethodSurface = std::function< int(const PointCloudIn &cloud, std::size_t index, double, pcl::Indices &, std::vector< float > &)> |
 Общедоступные типы, унаследованные от pcl::PCLBase< PointInT > | |
| using | PointCloud = pcl::PointCloud< PointInT > |
| using | PointCloudPtr = typename PointCloud::Ptr |
| using | PointCloudConstPtr = typename PointCloud::ConstPtr |
| using | PointIndicesPtr = PointIndices::Ptr |
| using | PointIndicesConstPtr = PointIndices::ConstPtr |
Общедоступные функции-члены | |
| Feature () | |
| Конструктор без параметров. Подробнее... |
|
| void | setSearchSurface (const PointCloudInConstPtr &cloud) |
| Предоставляет указатель на набор данных для добавления дополнительной информации при вычислении признаков для каждой точки входного набора данных. Подробнее... |
|
| PointCloudInConstPtr | getSearchSurface () const |
| Возвращает указатель на набор данных облака точек поверхности. Подробнее... |
|
| void | setSearchMethod (const KdTreePtr &tree) |
| Предоставляет указатель на объект поиска. Подробнее... |
|
| KdTreePtr | getSearchMethod () const |
| Возвращает указатель на используемый метод поиска. Подробнее... |
|
| double | getSearchParameter () const |
| Возвращает внутренний параметр поиска. Подробнее... |
|
| void | setKSearch (int k) |
| Задает количество k ближайших соседей, используемых для вычисления признаков. Подробнее... |
|
| int | getKSearch () const |
| Возвращает количество k ближайших соседей, используемых для вычисления признаков. Подробнее... |
|
| void | setRadiusSearch (double radius) |
| Задает радиус сферы, используемый для определения ближайших соседей при вычислении признаков. Подробнее... |
|
| double | getRadiusSearch () const |
| Возвращает радиус сферы, используемый для определения соседей. Подробнее... |
|
| void | compute (PointCloudOut &output) |
| Базовый метод вычисления признаков для всех точек, заданных в <setInputCloud (), setIndices ()>, с использованием поверхности из setSearchSurface () и пространственного локатора из setSearchMethod () Подробнее... |
|
|
Общедоступные функции-члены, унаследованные от pcl::PCLBase< PointInT >
| |
| PCLBase () | |
| Конструктор без параметров. Подробнее... |
|
| PCLBase (const PCLBase &base) | |
| Конструктор копирования. Подробнее... |
|
| virtual | ~PCLBase ()=default |
| Деструктор. Подробнее... |
|
| virtual void | setInputCloud (const PointCloudConstPtr &cloud) |
| Предоставляет указатель на входной набор данных. Подробнее... |
|
| PointCloudConstPtr const | getInputCloud () const |
| Возвращает указатель на набор данных входного облака точек. Подробнее... |
|
| virtual void | setIndices (const IndicesPtr &indices) |
| Предоставляет указатель на вектор индексов, представляющий входные данные. Подробнее... |
|
| virtual void | setIndices (const IndicesConstPtr &indices) |
| Предоставляет указатель на вектор индексов, представляющий входные данные. Подробнее... |
|
| virtual void | setIndices (const PointIndicesConstPtr &indices) |
| Предоставляет указатель на вектор индексов, представляющий входные данные. Подробнее... |
|
| virtual void | setIndices (std::size_t row_start, std::size_t col_start, std::size_t nb_rows, std::size_t nb_cols) |
| Задает индексы точек, расположенных в области интереса облака точек. Подробнее... |
|
| IndicesPtr | getIndices () |
| Возвращает указатель на используемый вектор индексов. Подробнее... |
|
| IndicesConstPtr const | getIndices () const |
| Возвращает указатель на используемый вектор индексов. Подробнее... |
|
| const PointInT & | operator[] (std::size_t pos) const |
| Переопределяет оператор PointCloud operator[], чтобы сократить код. Подробнее... |
|
Защищённые функции-члены | |
| const std::string & | getClassName () const |
| Возвращает строковое представление имени этого класса. Подробнее... |
|
| virtual bool | initCompute () |
| Этот метод следует вызывать перед началом фактических вычислений. Подробнее... |
|
| virtual bool | deinitCompute () |
| Этот метод следует вызывать после завершения фактических вычислений. Подробнее... |
|
| int | searchForNeighbors (std::size_t index, double parameter, pcl::Indices &indices, std::vector< float > &distances) const |
| Выполняет поиск k ближайших соседей с помощью пространственного локатора, заданного методом setSearchmethod, и указанной поверхности, заданной методом setSearchSurface. Подробнее... |
|
| int | searchForNeighbors (const PointCloudIn &cloud, std::size_t index, double parameter, pcl::Indices &indices, std::vector< float > &distances) const |
| Выполняет поиск k ближайших соседей с помощью пространственного локатора, заданного методом setSearchmethod, и указанной поверхности, заданной методом setSearchSurface. Подробнее... |
|
|
Защищённые функции-члены, унаследованные от pcl::PCLBase< PointInT >
| |
| bool | initCompute () |
| Этот метод следует вызывать перед началом фактических вычислений. Подробнее... |
|
| bool | deinitCompute () |
| Этот метод следует вызывать после завершения фактических вычислений. Подробнее... |
|
Защищённые атрибуты | |
| std::string | feature_name_ |
| Имя признака. Подробнее... |
|
| SearchMethodSurface | search_method_surface_ |
| Шаблон метода поиска точек. Подробнее... |
|
| PointCloudInConstPtr | surface_ |
| Входное облако точек, описывающее поверхность, используемую для поиска ближайших соседей. Подробнее... |
|
| KdTreePtr | tree_ |
| Указатель на объект пространственного поиска. Подробнее... |
|
| double | search_parameter_ |
| Фактический параметр поиска (либо search_radius_, либо k_). Подробнее... |
|
| double | search_radius_ |
| Радиус поиска ближайших соседей для каждой точки. Подробнее... |
|
| int | k_ |
| Количество K ближайших соседей, используемых для каждой точки. Подробнее... |
|
| bool | fake_surface_ |
| Если поверхность не задана, входной объект PointCloud используется в качестве поверхности. Подробнее... |
|
|
Защищённые атрибуты, унаследованные от pcl::PCLBase< PointInT >
| |
| PointCloudConstPtr | input_ |
| Входной набор данных облака точек. Подробнее... |
|
| IndicesPtr | indices_ |
| Указатель на вектор используемых индексов точек. Подробнее... |
|
| bool | use_indices_ |
| Установлено в true, если используются индексы точек. Подробнее... |
|
| bool | fake_indices_ |
| Если набор индексов не задан, создается набор фиктивных индексов, соответствующий входному облаку точек PointCloud. Подробнее... |
|
Подробное описание
template<typename PointInT, typename PointOutT>
class pcl::Feature< PointInT, PointOutT >
Feature представляет базовый класс признаков.
Здесь определены некоторые общие 3D-операции, применимые ко всем признакам, в виде статических методов.
- Внимание
- Соглашение для дескриптора признака:
- если невозможно определить ближайших соседей для точки запроса, в которой вычисляется дескриптор, значения дескриптора будут установлены в NaN (не число)
- невозможно оценить дескриптор признака для точки, координаты которой в 3D не являются конечными. Поэтому для любой точки, у которой данные x, y или z содержат NaN, скорее всего, дескриптор также будет установлен в NaN.
Документация псевдонимов типов-членов
BaseClass
| using pcl::Feature< PointInT, PointOutT >::BaseClass = PCLBase<PointInT> |
ConstPtr
| using pcl::Feature< PointInT, PointOutT >::ConstPtr = shared_ptr< const Feature<PointInT, PointOutT> > |
KdTree
| using pcl::Feature< PointInT, PointOutT >::KdTree = pcl::search::Search<PointInT> |
KdTreePtr
| using pcl::Feature< PointInT, PointOutT >::KdTreePtr = typename KdTree::Ptr |
PointCloudIn
| using pcl::Feature< PointInT, PointOutT >::PointCloudIn = pcl::PointCloud<PointInT> |
PointCloudInConstPtr
| using pcl::Feature< PointInT, PointOutT >::PointCloudInConstPtr = typename PointCloudIn::ConstPtr |
PointCloudInPtr
| using pcl::Feature< PointInT, PointOutT >::PointCloudInPtr = typename PointCloudIn::Ptr |
PointCloudOut
| using pcl::Feature< PointInT, PointOutT >::PointCloudOut = pcl::PointCloud<PointOutT> |
Ptr
| using pcl::Feature< PointInT, PointOutT >::Ptr = shared_ptr< Feature<PointInT, PointOutT> > |
SearchMethod
| using pcl::Feature< PointInT, PointOutT >::SearchMethod = std::function<int (std::size_t, double, pcl::Indices &, std::vector<float> &)> |
SearchMethodSurface
| using pcl::Feature< PointInT, PointOutT >::SearchMethodSurface = std::function<int (const PointCloudIn &cloud, std::size_t index, double, pcl::Indices &, std::vector<float> &)> |
Документация конструкторов и деструкторов
Feature()
| inline |
Документация функций-членов
compute()
| void pcl::Feature< PointInT, PointOutT >::compute | ( | PointCloudOut & | output | ) |
Базовый метод оценки признаков для всех точек, заданных в <setInputCloud (), setIndices ()>, с использованием поверхности из setSearchSurface () и пространственного локатора из setSearchMethod ()
- Параметры
-
[out] output набор данных результирующей модели облака точек с оцененными признаками
Определение в строке 202 файла feature.hpp.
Ссылки: pcl::PointCloud< PointT >::clear(), pcl::PointCloud< PointT >::header, pcl::PointCloud< PointT >::height, pcl::PointCloud< PointT >::size() и pcl::PointCloud< PointT >::width.
Используется в: pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::UnaryClassifier< PointT >::computeFPFH(), pcl::Hough3DGrouping< PointModelT, PointSceneT, PointModelRfT, PointSceneRfT >::computeRf(), pcl::SurfaceNormalModality< PointInT >::computeSurfaceNormals(), pcl::HarrisKeypoint6D< PointInT, PointOutT, NormalT >::detectKeypoints(), pcl::gpu::DataSource::estimateNormals(), pcl::HarrisKeypoint3D< PointInT, PointOutT, NormalT >::initCompute(), pcl::ISSKeypoint3D< PointInT, PointOutT, NormalT >::initCompute(), pcl::SUSANKeypoint< PointInT, PointOutT, NormalT, IntensityT >::initCompute() и pcl::TrajkovicKeypoint3D< PointInT, PointOutT, NormalT >::initCompute().
deinitCompute()
| protectedvirtual |
Этот метод следует вызывать после завершения фактических вычислений.
Переопределён в pcl::FLARELocalReferenceFrameEstimation< PointInT, PointNT, PointOutT, SignedDistanceT >.
Определение в строке 189 файла feature.hpp.
Используется в: pcl::FeatureFromLabels< PointInT, PointLT, PointOutT >::initCompute() и pcl::SpinImageEstimation< PointInT, PointNT, PointOutT >::initCompute().
getClassName()
| inlineprotected |
Получить строковое представление имени этого класса.
Определение в строке 244 файла feature.h.
Ссылки: pcl::Feature< PointInT, PointOutT >::feature_name_.
Используется в: pcl::RSDEstimation< PointInT, PointNT, PointOutT >::setKSearch().
getKSearch()
| inline |
getRadiusSearch()
| inline |
Получить радиус сферы, используемый для определения соседей.
Определение в строке 205 файла feature.h.
Ссылки: pcl::Feature< PointInT, PointOutT >::search_radius_.
getSearchMethod()
|
getSearchParameter()
|
Получить внутренний параметр поиска.
Определение в строке 175 файла feature.h.
Ссылки: pcl::Feature< PointInT, PointOutT >::search_parameter_.
getSearchSurface()
|
initCompute()
| protectedvirtual |
Этот метод следует вызывать перед началом фактических вычислений.
Переопределён в pcl::VFHEstimation< PointInT, PointNT, PointOutT >, pcl::UniqueShapeContext< PointInT, PointOutT, PointRFT >, pcl::SpinImageEstimation< PointInT, PointNT, PointOutT >, pcl::SHOTColorEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >, pcl::SHOTEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >, pcl::SHOTEstimationBase< PointInT, PointNT, PointOutT, PointRFT >, pcl::SHOTEstimationBase< PointInT, PointNT, pcl::SHOT352, pcl::ReferenceFrame >, pcl::SHOTEstimationBase< PointInT, PointNT, pcl::SHOT1344, pcl::ReferenceFrame >, pcl::FLARELocalReferenceFrameEstimation< PointInT, PointNT, PointOutT, SignedDistanceT >, pcl::DifferenceOfNormalsEstimation< PointInT, PointNT, PointOutT >, pcl::ShapeContext3DEstimation< PointInT, PointNT, PointOutT >, pcl::FeatureFromLabels< PointInT, PointLT, PointOutT >, pcl::FeatureFromNormals< PointInT, PointNT, PointOutT >, pcl::FeatureFromNormals< PointInT, PointNT, pcl::PFHRGBSignature250 >, pcl::FeatureFromNormals< PointInT, PointNT, pcl::FPFHSignature33 >, pcl::FeatureFromNormals< PointInT, PointNT, pcl::ShapeContext1980 >, pcl::FeatureFromNormals< PointInT, PointNT, pcl::VFHSignature308 >, pcl::FeatureFromNormals< PointInT, PointNT, ReferenceFrame >, pcl::FeatureFromNormals< PointInT, PointNT, pcl::Histogram< 90 > >, pcl::FeatureFromNormals< PointT, PointNT, PointFeature >, pcl::FeatureFromNormals< PointInT, PointNT, pcl::PrincipalCurvatures > и pcl::FeatureFromNormals< PointInT, PointNT, pcl::PFHSignature125 >.
Определение в строке 95 файла feature.hpp.
searchForNeighbors() [1/2]
| inlineprotected |
Поиск k ближайших соседей с использованием пространственного локатора, заданного с помощью setSearchmethod, и указанной поверхности, заданной с помощью setSearchSurface.
- Параметры
-
[in] cloud облако точек для запроса [in] index индекс точки запроса в cloud [in] parameter параметр поиска (k или радиус) [out] indices результирующий вектор индексов k ближайших соседей [out] distances результирующий вектор расстояний от точки запроса до k ближайших соседей
- Возвращает
- количество найденных соседей. Если соседи не найдены или произошла ошибка, возвращает 0.
Определение в строке 286 файла feature.h.
См. также pcl::Feature< PointInT, PointOutT >::search_method_surface_.
searchForNeighbors() [2/2]
| inlineprotected |
Поиск k ближайших соседей с использованием пространственного локатора, заданного с помощью setSearchmethod, и указанной поверхности, заданной с помощью setSearchSurface.
- Параметры
-
[in] index индекс точки запроса [in] parameter параметр поиска (k или радиус) [out] indices результирующий вектор индексов k ближайших соседей [out] distances результирующий вектор расстояний от точки запроса до k ближайших соседей
- Возвращает
- количество найденных соседей. Если соседи не найдены или произошла ошибка, возвращает 0.
Определение в строке 268 файла feature.h.
См. также pcl::PCLBase< PointInT >::input_ и pcl::Feature< PointInT, PointOutT >::search_method_surface_.
setKSearch()
| inline |
Задать количество ближайших соседей, используемых для оценки признаков.
- Параметры
-
[in] k количество k ближайших соседей
Определение в строке 184 файла feature.h.
См. также pcl::Feature< PointInT, PointOutT >::k_.
Используется в pcl::Hough3DGrouping< PointModelT, PointSceneT, PointModelRfT, PointSceneRfT >::computeRf() и pcl::gpu::DataSource::estimateNormals().
setRadiusSearch()
| inline |
Задать радиус сферы, используемый для определения ближайших соседей при оценке признаков.
- Параметры
-
[in] radius радиус сферы, используемый как максимальное расстояние, на котором точка считается соседом
Определение в строке 198 файла feature.h.
См. также pcl::Feature< PointInT, PointOutT >::search_radius_.
Используется в pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::UnaryClassifier< PointT >::computeFPFH(), pcl::Hough3DGrouping< PointModelT, PointSceneT, PointModelRfT, PointSceneRfT >::computeRf(), pcl::HarrisKeypoint6D< PointInT, PointOutT, NormalT >::detectKeypoints(), pcl::SHOTEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >::initCompute(), pcl::SHOTColorEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >::initCompute(), pcl::UniqueShapeContext< PointInT, PointOutT, PointRFT >::initCompute(), pcl::HarrisKeypoint3D< PointInT, PointOutT, NormalT >::initCompute(), pcl::ISSKeypoint3D< PointInT, PointOutT, NormalT >::initCompute() и pcl::SUSANKeypoint< PointInT, PointOutT, NormalT, IntensityT >::initCompute().
setSearchMethod()
| inline |
Передать указатель на объект поиска.
- Параметры
-
[in] tree указатель на объект пространственного поиска.
Определение в строке 164 файла feature.h.
См. также pcl::Feature< PointInT, PointOutT >::tree_.
Используется в pcl::UnaryClassifier< PointT >::computeFPFH() и pcl::gpu::DataSource::estimateNormals().
setSearchSurface()
| inline |
Передать указатель на набор данных, содержащий дополнительные сведения для оценки признаков каждой точки входного набора данных.
Этот параметр необязателен. Если он не задан, для оценки признаков будут использоваться только данные входного облака. Это полезно, когда признаки необходимо вычислить только для облака с уменьшенным числом точек.
- Параметры
-
[in] cloud указатель на сообщение PointCloud
Определение в строке 146 файла feature.h.
См. также pcl::Feature< PointInT, PointOutT >::fake_surface_ и pcl::Feature< PointInT, PointOutT >::surface_.
Используется в pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::computeFeature(), pcl::SHOTEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >::initCompute(), pcl::SHOTColorEstimationOMP< PointInT, PointNT, PointOutT, PointRFT >::initCompute() и pcl::UniqueShapeContext< PointInT, PointOutT, PointRFT >::initCompute().
Описание данных-членов
fake_surface_
| protected |
Если поверхность не задана, в качестве неё используется входное облако PointCloud.
Определение в строке 255 файла feature.h.
Используется в pcl::Feature< PointInT, PointOutT >::setSearchSurface().
feature_name_
| protected |
Название признака.
Определение в строке 220 файла feature.h.
Используется в pcl::BoundaryEstimation< PointInT, PointNT, PointOutT >::BoundaryEstimation(), pcl::CPPFEstimation< PointInT, PointNT, PointOutT >::CPPFEstimation(), pcl::CRHEstimation< PointInT, PointNT, PointOutT >::CRHEstimation(), pcl::CVFHEstimation< PointInT, PointNT, PointOutT >::CVFHEstimation(), pcl::DifferenceOfNormalsEstimation< PointInT, PointNT, PointOutT >::DifferenceOfNormalsEstimation(), pcl::FPFHEstimation< PointInT, PointNT, PointOutT >::FPFHEstimation(), pcl::FPFHEstimationOMP< PointInT, PointNT, PointOutT >::FPFHEstimationOMP(), pcl::GASDColorEstimation< PointInT, PointOutT >::GASDColorEstimation(), pcl::Feature< PointInT, PointOutT >::getClassName(), pcl::GFPFHEstimation< PointInT, PointLT, PointOutT >::GFPFHEstimation(), pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::GRSDEstimation(), pcl::IntegralImageNormalEstimation< PointInT, PointOutT >::IntegralImageNormalEstimation(), pcl::IntensityGradientEstimation< PointInT, PointNT, PointOutT, IntensitySelectorT >::IntensityGradientEstimation(), pcl::IntensitySpinEstimation< PointInT, PointOutT >::IntensitySpinEstimation(), pcl::LinearLeastSquaresNormalEstimation< PointInT, PointOutT >::LinearLeastSquaresNormalEstimation(), pcl::MomentInvariantsEstimation< PointInT, PointOutT >::MomentInvariantsEstimation(), pcl::NormalEstimation< PointInT, PointOutT >::NormalEstimation(), pcl::NormalEstimationOMP< PointInT, PointOutT >::NormalEstimationOMP(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::OURCVFHEstimation(), pcl::PFHEstimation< PointInT, PointNT, PointOutT >::PFHEstimation(), pcl::PFHRGBEstimation< PointInT, PointNT, PointOutT >::PFHRGBEstimation(), pcl::PPFEstimation< PointInT, PointNT, PointOutT >::PPFEstimation(), pcl::PPFRGBEstimation< PointInT, PointNT, PointOutT >::PPFRGBEstimation(), pcl::PPFRGBRegionEstimation< PointInT, PointNT, PointOutT >::PPFRGBRegionEstimation(), pcl::PrincipalCurvaturesEstimation< PointInT, PointNT, PointOutT >::PrincipalCurvaturesEstimation(), pcl::RIFTEstimation< PointInT, GradientT, PointOutT >::RIFTEstimation(), pcl::RSDEstimation< PointInT, PointNT, PointOutT >::RSDEstimation(), pcl::IntegralImageNormalEstimation< PointInT, PointOutT >::setNormalSmoothingSize(), pcl::ShapeContext3DEstimation< PointInT, PointNT, PointOutT >::ShapeContext3DEstimation(), pcl::SHOTColorEstimation< PointInT, PointNT, PointOutT, PointRFT >::SHOTColorEstimation(), pcl::SHOTEstimation< PointInT, PointNT, PointOutT, PointRFT >::SHOTEstimation(), pcl::SHOTEstimationBase< PointInT, PointNT, PointOutT, PointRFT >::SHOTEstimationBase() и pcl::SpinImageEstimation< PointInT, PointNT, PointOutT >::SpinImageEstimation().
k_
| protected |
Количество k ближайших соседей, используемых для каждой точки.
Определение в строке 240 файла feature.h.
Используется в pcl::CRHEstimation< PointInT, PointNT, PointOutT >::CRHEstimation(), pcl::CVFHEstimation< PointInT, PointNT, PointOutT >::CVFHEstimation(), pcl::FeatureFromLabels< PointInT, PointLT, PointOutT >::FeatureFromLabels(), pcl::Feature< PointInT, PointOutT >::getKSearch(), pcl::IntegralImageNormalEstimation< PointInT, PointOutT >::IntegralImageNormalEstimation(), pcl::LinearLeastSquaresNormalEstimation< PointInT, PointOutT >::LinearLeastSquaresNormalEstimation(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::OURCVFHEstimation() и pcl::Feature< PointInT, PointOutT >::setKSearch().
search_method_surface_
| protected |
Шаблон метода поиска точек.
Определение в строке 223 файла feature.h.
Используется в pcl::Feature< PointInT, PointOutT >::searchForNeighbors().
search_parameter_
| protected |
Фактический параметр поиска (из search_radius_ или k_).
Определение в строке 234 файла feature.h.
Используется в pcl::Feature< PointInT, PointOutT >::getSearchParameter().
search_radius_
| protected |
Радиус поиска ближайших соседей для каждой точки.
Определение в строке 237 файла feature.h.
Используется в pcl::CVFHEstimation< PointInT, PointNT, PointOutT >::CVFHEstimation(), pcl::Feature< PointInT, PointOutT >::getRadiusSearch(), pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::getRadiusSearch(), pcl::OURCVFHEstimation< PointInT, PointNT, PointOutT >::OURCVFHEstimation(), pcl::Feature< PointInT, PointOutT >::setRadiusSearch(), pcl::GRSDEstimation< PointInT, PointNT, PointOutT >::setRadiusSearch() и pcl::ShapeContext3DEstimation< PointInT, PointNT, PointOutT >::ShapeContext3DEstimation().
surface_
| защищённый |
Входное облако точек, описывающее поверхность, которая будет использоваться для оценки ближайших соседей.
Определение в строке 228 файла feature.h.
Используется в pcl::Feature< PointInT, PointOutT >::getSearchSurface() и pcl::Feature< PointInT, PointOutT >::setSearchSurface().
tree_
| защищённый |
Указатель на объект пространственного поиска.
Определение в строке 231 файла feature.h.
Используется в pcl::Feature< PointInT, PointOutT >::getSearchMethod(), pcl::IntegralImageNormalEstimation< PointInT, PointOutT >::IntegralImageNormalEstimation(), pcl::LinearLeastSquaresNormalEstimation< PointInT, PointOutT >::LinearLeastSquaresNormalEstimation() и pcl::Feature< PointInT, PointOutT >::setSearchMethod().
Документация этого класса создана на основе следующих файлов:
- pcl/features/feature.h
- pcl/features/impl/feature.hpp
© 2009–2012, Willow Garage, Inc.
© 2012–, Open Perception, Inc.
Licensed under the BSD License.
https://pointclouds.org/documentation/classpcl_1_1_feature.html


