Spec-Zone.ru › PointCloudLibrary NARF (Нормаль Aligned Radial Признак ) ключевые точки. Подробнее...
#include <pcl/keypoints/narf_keypoint.h >
using
Ptr = shared_ptr< NarfKeypoint >
using
ConstPtr = shared_ptr< const NarfKeypoint >
using
BaseClass = Keypoint < PointWithRange , int >
using
PointCloudOut = Keypoint < PointWithRange , int >::PointCloudOut
using
Ptr = shared_ptr< Keypoint < PointInT, PointOutT > >
using
ConstPtr = shared_ptr< const Keypoint < PointInT, PointOutT > >
using
BaseClass = PCLBase < PointInT >
using
KdTree = pcl::search::Search < PointInT >
using
KdTreePtr = typename KdTree::Ptr
using
PointCloudIn = pcl::PointCloud < PointInT >
using
PointCloudInPtr = typename PointCloudIn::Ptr
using
PointCloudInConstPtr = typename PointCloudIn::ConstPtr
using
PointCloudOut = pcl::PointCloud < PointOutT >
using
SearchMethod = std::function< int(pcl::index_t , double, pcl::Indices &, std::vector< float > &)>
using
SearchMethodSurface = std::function< int(const PointCloudIn &cloud, pcl::index_t index, double, pcl::Indices &, std::vector< float > &)>
using
PointCloud = pcl::PointCloud < PointInT >
using
PointCloudPtr = typename PointCloud::Ptr
using
PointCloudConstPtr = typename PointCloud::ConstPtr
using
PointIndicesPtr = PointIndices::Ptr
using
PointIndicesConstPtr = PointIndices::ConstPtr
NarfKeypoint (RangeImageBorderExtractor *range_image_border_extractor=nullptr, float support_size=-1.0f)
~NarfKeypoint () override
void
clearData ()
Очистить все данные, вычисленные для текущего изображения дальности. Подробнее...
void
setRangeImageBorderExtractor (RangeImageBorderExtractor *range_image_border_extractor)
Установить RangeImageBorderExtractor (необходимо) Подробнее...
RangeImageBorderExtractor *
getRangeImageBorderExtractor ()
Получить RangeImageBorderExtractor . Подробнее...
void
setRangeImage (const RangeImage *range_image)
Установить RangeImage для RangeImageBorderExtractor . Подробнее...
float *
getInterestImage ()
Извлечь значение интереса для каждого пикселя изображения. Подробнее...
const ::pcl::PointCloud < InterestPoint > &
getInterestPoints ()
Извлечь максимумы из изображения интереса. Подробнее...
const std::vector< bool > &
getIsInterestPointImage ()
Установить все точки в изображении, которые являются точками интереса, в true, остальные - в false. Подробнее...
Parameters &
getParameters ()
Получить структуру параметров. Подробнее...
const RangeImage &
getRangeImage ()
Получить изображение дальности из range_image_border_extractor_. Подробнее...
void
compute (PointCloudOut &output)
Переопределить функцию вычисления базового класса. Подробнее...
Keypoint ()=default
Keypoint ()
Конструктор по умолчанию. Подробнее...
void
harrisCorner (PointWithRange &output, PointWithRange &input, const float sigma_d, const float sigma_i, const float alpha, const float thresh)
void
hessianBlob (PointWithRange &output, PointWithRange &input, const float sigma, bool SCALE)
void
hessianBlob (PointWithRange &output, PointWithRange &input, const float start_scale, const float scaling_factor, const int num_scales)
void
imageElementMultiply (PointWithRange &output, PointWithRange &input1, PointWithRange &input2)
~Keypoint () override=default
Пустой деструктор. Подробнее...
virtual void
setSearchSurface (const PointCloudInConstPtr &cloud)
Укажите указатель на входной набор данных, для которого необходимо оценить характеристики в каждой точке. Подробнее...
PointCloudInConstPtr
getSearchSurface ()
Получить указатель на набор данных поверхностных точек. Подробнее...
void
setSearchMethod (const KdTreePtr &tree)
Указать указатель на объект поиска. Подробнее...
KdTreePtr
getSearchMethod ()
Получить указатель на используемый метод поиска. Подробнее...
double
getSearchParameter ()
Получить внутренний параметр поиска. Подробнее...
void
setKSearch (int k)
Установить количество k ближайших соседей для оценки характеристик. Подробнее...
int
getKSearch ()
Получить количество k ближайших соседей, используемых для оценки характеристик. Подробнее...
void
setRadiusSearch (double radius)
Установить радиус сферы, используемый для определения ближайших соседей, используемых для обнаружения ключевых точек. Подробнее...
double
getRadiusSearch ()
Получить радиус сферы, используемый для определения соседей. Подробнее...
pcl::PointIndicesConstPtr
getKeypointsIndices ()
void
compute (PointCloudOut &output)
Базовый метод для обнаружения ключевых точек для всех точек, заданных в <setInputCloud (), setIndices ()>, используя поверхность в setSearchSurface () и пространственный локатор в setSearchMethod () Подробнее...
int
searchForNeighbors (pcl::index_t index, double parameter, pcl::Indices &indices, std::vector< float > &distances) const
Поиск k-ближайших соседей с использованием пространственного локатора из setSearchmethod и заданной поверхности из setSearchSurface . Подробнее...
PCLBase ()
Пустой конструктор. Подробнее...
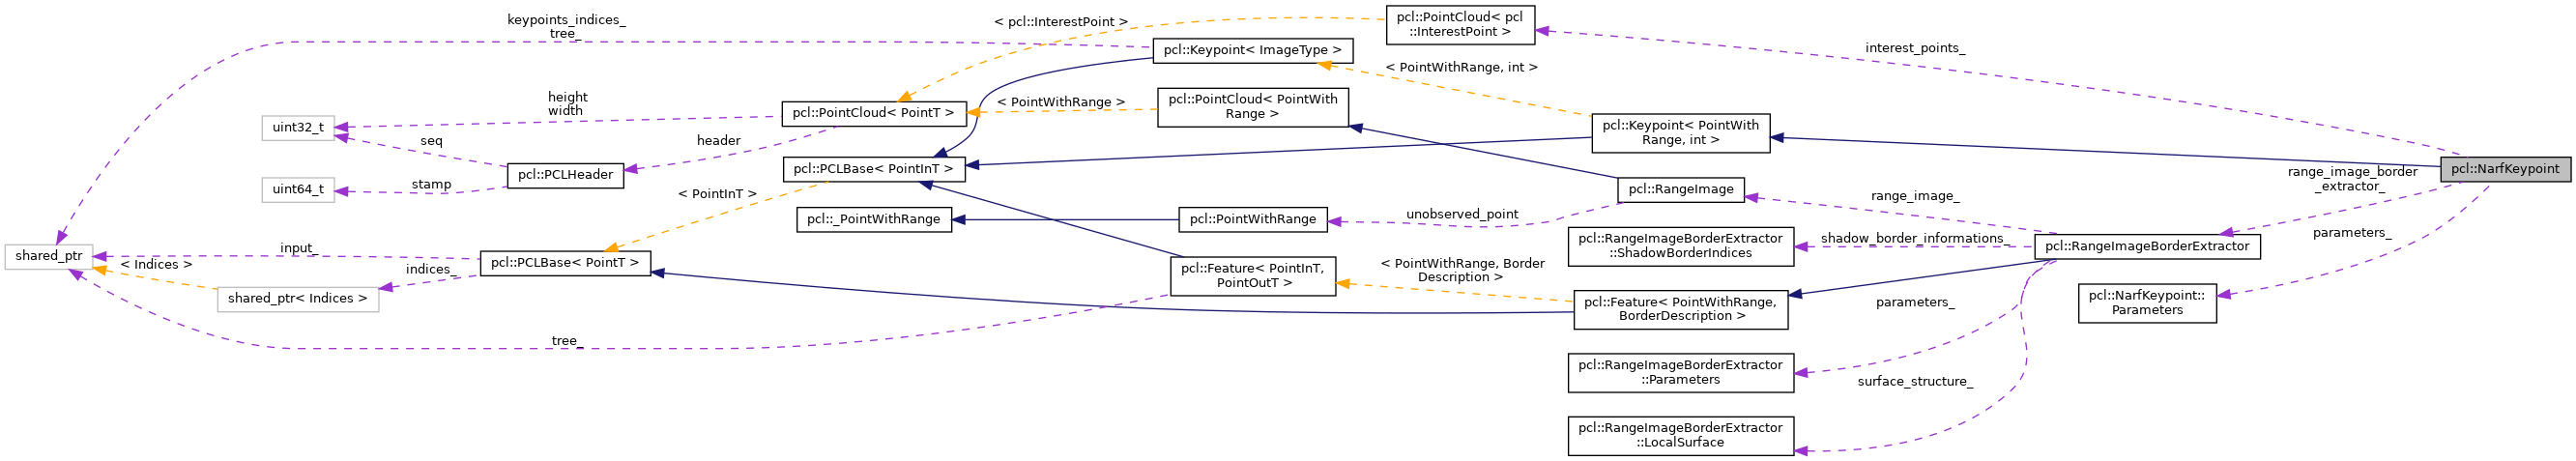
NARF (Normal Aligned Radial Feature ) ключевые точки.
Входом является изображение диапазона, выходом - индексы ключевых точек. См. B. Steder, R. B. Rusu, K. Konolige и W. Burgard Point Feature Extraction on 3D Range Scans Taking into Account Object Boundaries В Proc. of the IEEE Int. Conf. on Robotics &Automation (ICRA). 2011.
Автор
Bastian Steder
Определение в строке 60 файла narf_keypoint.h .
BaseClass ConstPtr PointCloudOut Ptr NarfKeypoint() pcl::NarfKeypoint::NarfKeypoint (
RangeImageBorderExtractor *
range_image_border_extractor = nullptr, float
support_size = -1.0f )
~NarfKeypoint() pcl::NarfKeypoint::~NarfKeypoint ( )
override
calculateCompleteInterestImage() void pcl::NarfKeypoint::calculateCompleteInterestImage ( )
protected
calculateInterestImage() void pcl::NarfKeypoint::calculateInterestImage ( )
protected
calculateInterestPoints() void pcl::NarfKeypoint::calculateInterestPoints ( )
protected
calculateScaleSpace() void pcl::NarfKeypoint::calculateScaleSpace ( )
protected
calculateSparseInterestImage() void pcl::NarfKeypoint::calculateSparseInterestImage ( )
protected
clearData() void pcl::NarfKeypoint::clearData ( )
Очистить все данные, рассчитанные для текущего изображения диапазона.
compute()
Переопределить функцию compute базового класса.
detectKeypoints() void pcl::NarfKeypoint::detectKeypoints (
PointCloudOut & output )
override protected
Обнаружение ключевых точек.
getInterestImage() float* pcl::NarfKeypoint::getInterestImage ( )
inline
Извлечение значения интереса для каждой точки изображения.
Определение в строке 141 файла narf_keypoint.h .
getInterestPoints()
Извлечение максимумов из изображения интереса.
Определение в строке 145 файла narf_keypoint.h .
getIsInterestPointImage() const std::vector<bool>& pcl::NarfKeypoint::getIsInterestPointImage ( )
inline
Установить для всех точек изображения, являющихся точками интереса, значение true, для остальных - false.
Определение в строке 149 файла narf_keypoint.h .
getParameters() getRangeImage() const RangeImage & pcl::NarfKeypoint::getRangeImage ( )
Получить изображение дальности range_image_border_extractor_.
getRangeImageBorderExtractor() setRangeImage() void pcl::NarfKeypoint::setRangeImage ( const RangeImage * range_image )
setRangeImageBorderExtractor() border_extractor_scale_space_ interest_image_ float* pcl::NarfKeypoint::interest_image_
protected
interest_image_scale_space_ std::vector<float*> pcl::NarfKeypoint::interest_image_scale_space_
protected
interest_points_ is_interest_point_image_ std::vector<bool> pcl::NarfKeypoint::is_interest_point_image_
protected
parameters_ range_image_border_extractor_ range_image_scale_space_ std::vector<RangeImage *> pcl::NarfKeypoint::range_image_scale_space_
protected

 Общедоступные типы, унаследованные от pcl::Keypoint< PointWithRange, int >


